


CAPITOLUL 1 Măsuri de siguranță
Manualul folosește următoarea marcă pentru a descrie informațiile legate de siguranță. Vă rugăm să respectați descrierea importantă a marcajului de siguranță al funcționării.
 Prudență
Funcționarea necorespunzătoare conform cerințelor poate cauza răni moderate sau ușoare și deteriorarea mașinii.
1.1 Precauții pentru depozitare și manipulare
Atenție: Nu depozitați sau așezați mașina în următorul mediu, altfel poate provoca incendiu, electrocutare sau deteriorarea mașinii.
1) Locuri expuse la lumina directă a soarelui, locuri în care temperatura ambiantă depășește condițiile de temperatură de depozitare, locuri în care umiditatea relativă depășește umiditatea de depozitare sau locuri cu diferențe mari de temperatură sau condens.
2) Locuri apropiate de gaz coroziv sau gaz inflamabil, locuri cu mult praf, sare și praf de metal, locuri în care se scurge apă, ulei și medicamente și locuri în care vibrațiile sau șocurile pot fi transmise subiectului. Vă rugăm să nu apucați cablul pentru transport, în caz contrar acesta va cauza deteriorarea sau defectarea mașinii.
3) Nu stivați prea multe produse pe mașină, altfel poate cauza deteriorarea sau defectarea mașinii.
1.2 Precauții generale
Vă rugăm să rețineți când utilizați:
1) Acest produs este un produs industrial general, nu în scopul mașinilor și sistemelor legate de viața umană.
2) Dacă se aplică dispozitivului care poate provoca accidente grave sau daune din cauza defectării produsului, vă rugăm să echipați un dispozitiv de siguranță.
3) Dacă este utilizat în mediu cu concentrație ridicată de sulf sau gaz sulfurat, vă rugăm să rețineți că firul rezistorului cip poate fi rupt sau contactul punctual poate fi slab din cauza sulfurării.
4) În cazul în care tensiunea de intrare este cu mult peste intervalul nominal al sursei de alimentare a produsului, pot apărea fum și incendiu din cauza deteriorării componentelor interne, vă rugăm să acordați o atenție deplină tensiunii de intrare.
5) Vă rugăm să rețineți că acest produs nu garantează utilizarea dincolo de gama de specificații a produsului.
6) Compania poate schimba unele piese ale mașinii, deoarece ne angajăm să îmbunătățim continuu produsele.
1.3 Interdicții
Nu dezasamblați sau reparați mașina, cu excepția companiei.
1.4 Precauții pentru abandon

1.5 Instalarea sistemului
1) Lucrările de cablare trebuie efectuate de un electrician profesionist.
2) Asigurați-vă că alimentarea este deconectată înainte de a începe operația.
3) Vă rugăm să îl instalați pe materiale ignifuge, cum ar fi metalul, și păstrați-l departe de materialele combustibile.
4) Trebuie să fie împământat în siguranță atunci când este utilizat.
5) Dacă sursa de alimentare externă este anormală, sistemul de control va eșua. Pentru ca întregul sistem să funcționeze în siguranță, asigurați-vă că setați circuitul de siguranță în afara sistemului de control.
6) Înainte de instalare, cablare, operare și întreținere, operatorul trebuie să fie familiarizat cu conținutul acestui manual. De asemenea, este necesar să înțelegem pe deplin cunoștințele relevante mecanice și electronice și toate măsurile de siguranță aferente.
7) Cutia electrică de control pentru instalarea controlerului trebuie să fie bine ventilată, rezistentă la ulei și la praf. Dacă cutia electrică de control este etanșă, temperatura controlerului este probabil prea mare, ceea ce va afecta funcționarea normală. Prin urmare, trebuie instalat un ventilator de evacuare. Temperatura adecvată în cutia de comandă electrică este sub 50 ° C. Nu-l utilizați în locuri cu condens și îngheț.
8) Controlerul nu trebuie instalat prea aproape de contactor, transformator și alte accesorii de curent alternativ pentru a evita interferențele inutile de supratensiune.
Atenție: manipularea necorespunzătoare poate cauza pericole, inclusiv vătămări corporale sau accidente de mașină.
CAPITOLUL 2 Panoul de operare
2.1 Aspect și descriere

2.1.1 Comutator de stat
Controlerul manual include trei stări, adică Manual, Stop și Auto.
[Manual]: Rotiți comutatorul de stare spre stânga pentru a intra în starea Manuală
[Stop]: Rotiți comutatorul de stare la mijloc pentru a intra în starea Stop. În această stare, parametrii pot fi setați.
[Auto]: Rotiți comutatorul de stare la mijloc pentru a intra în starea Auto. În această stare, pot fi efectuate setările automate și corespunzătoare.
2.1.2 Butoane funcționale
[Butonul de start:
Funcția 1: Apăsați" Start" în starea Auto și manipulatorul va intra în starea de rulare automată;
Funcția 2: Apăsați" Originea" și apoi" Start" în starea Stop, iar manipulatorul va reveni la origine;
Funcția 3: Apăsați" HP" și apoi" Start" în starea Stop, iar manipulatorul va reseta originea;
Butonul [Stop]:
Funcția 1: Apăsați" Stop" în starea Auto și programul se va opri după terminarea modulului.
Funcția 2: Când apare o alarmă, apăsați" Stop" în stare Auto pentru a elimina afișajul de alarmă care a fost rezolvat.
Butonul [Origine]: se aplică numai acțiunilor de aderare. Vă rugăm să consultați secțiunea 2.2.4" Metoda de trimitere" ;.
Buton [HP]: apăsați" HP" și apoi" Start, toate axele se vor reseta în ordinea Y1, Y2 Z, X1 și X2, Y1 și Y2 vor reveni la 0, iar Z, X1 și X2 vor reveni la poziția de pornire a programului.
Buton [Speed Up / Down]: Aceste două butoane pot fi utilizate pentru a regla viteza globală în starea Manuală și Auto.
Buton [Stop de urgență]: în caz de urgență, apăsând butonul" Stop de urgență" butonul va întrerupe puterea tuturor axelor, iar sistemul va alarma" Oprire de urgență" ;. După ce ați rotit butonul, apăsați" Stop" tasta pentru a elimina alarma.
2.1.3 Buton de reglare fină
Funcție: Acest buton poate fi utilizat pentru a deplasa axa cu precizie în starea manuală.
Metoda de operare: Faceți clic pentru a deschide fișierul , faceți clic pentru a bifa opțiunea [Controler manual], selectați axa care urmează să fie reglată sau apăsați butonul axei care urmează a fi reglat (pe controler), apoi rotiți butonul pentru a muta treptat axa în punctul țintă.

Descrierea vitezei controlerului manual:
X1: Mutați o grilă și axa va traduce 0,01 mm sau se va roti 0,01 grade.
X5: Mutați o grilă și axa va traduce 0,05 mm sau se va roti 0,05 grade.
X10: Mutați o grilă și axa va traduce 0,1 mm sau se va roti 0,1 grade.
X20: Mutați o grilă și axa va traduce 0,2 mm sau se va roti 0,2 grade.
X50: Mutați o grilă și axa va traduce 0,5 mm sau se va roti 0,5 grade.
2.2 Ecranul principal și definiția axială
2.2.1 Descrierea ecranului principal

Bara de stare:Gri indică faptul că nu revine la origine, iar verde indică revenirea la origine.
Numărul actual al matriței:Afișați în funcție de numărul matriței stabilit pentru diferite procese. Poate fi creat, copiat, șters, încărcat și exportat în fișier.Vezi Secțiunea 4.1 pentru detalii.
Butonul de deplasare:Butoanele auxiliare sunt butoane virtuale, inclusiv Start, Stop, Origin, HP, Speed Up și Speed Down. Aceste butoane sunt măsurile auxiliare pentru butoanele reale de pe controlerul manual.
Permisiunea utilizatorului:Utilizatorul se poate conecta ca operator, administrator sau administrator avansat. Parola inițială este 123. Pentru modificarea parolei de permisiune, consultați secțiunea 4.2.9 pentru detalii.
Poziția curentă a axei:Afișează coordonatele mașinii curente în timp real.
Informații despre alarmă: Informațiile despre alarmă sunt afișate în caz de alarmă. Apăsați" Ajutor" pentru a afișa o casetă de dialog cu soluție, iar utilizatorul poate rezolva problema în funcție de prompt.
2.2.2 Definiție axială
Axa Z: Axa de intrare / ieșire a manipulatorului.
Axa X1: axa înainte / înapoi a brațului principal al manipulatorului.
Axa Y1: Axa sus / jos a brațului principal al manipulatorului.
Axa X2: axa înainte / înapoi a brațului asistent al manipulatorului.
Axa Y2: Axa sus / jos a brațului asistent al manipulatorului.
Axa C: axa orizontală / verticală a dispozitivului de braț principal al manipulatorului.
Axa B: axa de rotație a dispozitivului de manipulare.
O axă: Axa orizontală / verticală 2 a dispozitivului de braț principal al manipulatorului.
2.2.3 Modul de funcționare
Manipulatorul are trei stări de funcționare, adică Manual, Stop și Auto. Rotiți comutatorul de stare spre stânga pentru a intra în starea manuală, iar operatorul poate acționa manual manipulatorul; rotiți comutatorul de stare la mijloc pentru a intra în starea Stop, iar manipulatorul va opri toate operațiunile, cu excepția resetării originii și setarea parametrilor manipulatorului; rotiți comutatorul de stare spre dreapta și apăsați" Start" butonul o dată, iar manipulatorul va intra în starea Auto.
2.2.4 Metoda Homing
Metoda homing este împărțită în tipul valorii absolute și tipul incremental: Introduceți parametrii mașinii - Structură - Setări origine; bifați √" Serviciu cu valoare absolută" ;, și este tipul valorii absolute; dacă" Serviciu cu valoare absolută" nu este bifat, este de tip incremental; după modificarea metodei de adăugare, faceți clic pe" Salvați" și rotiți comutatorul de stare pentru a intra în vigoare. Înainte de operarea automată, asigurați-vă că axele au poziția de origine exactă.
(1) Metoda de reglare a valorii absolute (sistemul de turnare prin injecție cu o singură placă nu are metoda de reglare)
În starea manuală, utilizați butoanele de acțiune a axei pentru a muta manipulatorul în poziția de origine; și apoi introduceți pagina Parametrii mașinii - Structură - Setările originii, faceți clic pe" Start Origin" și apoi" Setați la origine" pentru a seta poziția țintă ca origine. În acest moment, coordonatele sunt afișate ca 0. La întreruperea alimentării, sistemul va memora automat poziția fiecărei axe înainte de oprire. După repornire, poziția fiecărei axe este încă afișată ca poziție înainte de oprire și nu este nevoie să reveniți la origine de mai multe ori. Dacă trebuie să setați o altă poziție ca origine, repetați pașii de mai sus.

Notă: în metoda de reglare a valorii absolute, puteți reveni la origine numai utilizând" Start Origin" și" Setați la origine" butoanele de pe ecranul Parametri mașină - Structură - Setări origine, dar nu" Origin" și" Start" butoanele de pe panoul de operare.
(2) Metoda de adaos incremental
După pornirea controlerului manual, confirmați că toate aspectele mașinii sunt normale; rotiți comutatorul de stare în starea Stop, apăsați pe" Originea" , apoi apăsați tasta" Start" sau faceți clic pe" Start Origin" și apoi" Start Origin Reset" butoanele din pagina Parametrii mașinii - Structură - pagina Setări origine; iar manipulatorul va reveni la origine în ordinea implicită Y1, Y2 → X1, X2 → Z. Pentru a personaliza metoda de reglare, introduceți pagina Parametri mașină - Structură - Setări origine pentru a seta.
Când toate axele, vidul și corpurile de iluminat revin la poziția de origine, pictograma din partea dreaptă sus a ecranului devine verde, iar apoi se poate efectua funcționarea automată și funcționarea manuală a axei electrice.
Când originea este resetată, utilizatorul nu poate efectua operarea manuală și automată și setarea parametrilor manipulatorului. În caz de urgență, utilizatorul poate apăsa pe" Stop" buton pentru a opri resetarea originii sau apăsați" Emergency Stop" buton.
Notă: În metoda de adăugare incrementală, puteți reveni la origine utilizând" Start Origin" și" Setați la origine" butoanele de pe ecranul Parametrii mașinii - Structură - Setările originii sau ecranul" Originea" și" Start" butoanele de pe panoul de operare.

2.2.5 HPAction
Faceți clic pe" HP"→& quot; Start" ;, iar manipulatorul va fi resetat în ordinea Y1, Y2→Z, X1 și X2. Z, X1 și X2 se vor deplasa la poziția inițială a matriței curente, iar Y1 și Y2 se vor deplasa la origine.
2.3 Funcționarea traseului
Înainte de a utiliza sistemul de control pentru funcționare, vă rugăm să efectuați cablarea conform metodei de cablare descrise în manualul hardware, apoi efectuați operația de încercare a manipulatorului. După ce funcționarea traseului este normală, puteți programa programul de rulare a instrucțiunilor în funcție de propriile dvs. nevoi.
Pașii de funcționare a traseului sunt după cum urmează:
 CHAP 3 Ecran manual
Rotiți comutatorul de stare pe Manual, iar manipulatorul va intra în ecranul manual, așa cum se arată în figura de mai jos:

3.1 Funcționarea manuală a axei
Mașina este un sistem cu o singură placă. Deoarece datele de poziție ale fiecărei axe de control electric nu sunt corecte înainte de resetarea originii, axa servo a manipulatorului nu poate fi acționată, dar acțiunea pneumatică poate fi acționată manual în mod normal. Comanda de acționare și RTEX nu pot acționa numai axa servo a manipulatorului, ci și acționează manual axa pneumatică înainte de a reseta originea.
Viteza maximă a axei servo poate fi reglată la 50 în stare manuală.
 Control pneumatic: Apăsați butonul o dată pentru a ridica brațul principal în poziția de pornire.
Control electric: Apăsați și țineți apăsat butonul pentru a vă deplasa în sus pe brațul principal și eliberați pentru a opri mișcarea.
 Control pneumatic: Apăsați butonul o dată pentru a fixa brațul principal în poziția finală.
Control electric: Apăsați și țineți apăsat butonul pentru a vă deplasa în jos pe brațul principal și eliberați pentru a opri mișcarea.
 Control pneumatic: Apăsați butonul o dată pentru a ridica brațul asistent în poziția de pornire.
Control electric: Apăsați și țineți apăsat butonul pentru a muta în sus brațul asistent și eliberați pentru a opri mișcarea.
 Control pneumatic: Apăsați butonul o dată pentru a fixa brațul asistent în poziția finală.
Control electric: Țineți apăsat butonul pentru a muta în jos brațul asistent și eliberați pentru a opri mișcarea.
 Control pneumatic: Apăsați butonul o dată pentru a muta brațul principal înapoi în poziția de pornire.
Control electric: Apăsați și țineți apăsat butonul pentru a vă deplasa înapoi la brațul principal și eliberați pentru a opri mișcarea.
 Control pneumatic: Apăsați butonul o dată pentru a deplasa brațul principal înainte în poziția finală.
Control electric: Țineți apăsat butonul pentru a avansa brațul principal și eliberați pentru a opri mișcarea.
 Control pneumatic: Apăsați butonul o dată pentru a muta brațul asistent înapoi în poziția de pornire.
Control electric: Apăsați și țineți apăsat butonul pentru a vă deplasa înapoi la brațul asistent și eliberați pentru a opri mișcarea.
 Control pneumatic: Apăsați butonul o dată pentru a deplasa brațul asistent înainte în poziția finală.
Control electric: Țineți apăsat butonul pentru a avansa brațul asistent și eliberați pentru a opri mișcarea.
 Control pneumatic: Apăsați butonul o dată pentru a răsturna dispozitivul vertical în poziția de oprire.
Control electric: Apăsați și țineți apăsat butonul pentru a muta corpul în direcție verticală și eliberați pentru a opri mișcarea.
 Comanda pneumatică: Apăsați butonul o dată pentru a roti dispozitivul plat în poziția de oprire.
Control electric: Apăsați și țineți apăsat butonul pentru a muta corpul în direcția orizontală și eliberați pentru a opri mișcarea.
 Butonul Traverse in: Apăsați și țineți apăsat butonul pentru a muta manipulatorul în direcția de origine și eliberați pentru a opri mișcarea.
 Buton Traverse out: Țineți apăsat butonul pentru a muta manipulatorul în direcția punctului final și eliberați pentru a opri mișcarea.
3.2 Funcționarea pe ecranul manual
3.2.1 Jig Action
Faceți clic pe" Fixture" și" Sucker" butoanele din colțul din dreapta jos al paginii tactile pentru a intra în pagina de operații manuale corespunzătoare, așa cum se arată în figura următoare:


Există două tipuri de jiguri, adică" Fixture" și" Sucker" ;, 4 grupuri pentru fiecare. Faceți clic pe" ACTIVAT" butonul jigului corespunzător pentru a emite semnalul și faceți clic pe" OFF" pentru a deconecta semnalul jig corespunzător.
Notă: Indicatorul roșu este semnalul limită de intrare, iar indicatorul verde este semnalul de ieșire. Indicatorul va fi stins dacă nu există semnal.
3.2.2 Acțiune auxiliară
Faceți clic pe" Altele" butonul din colțul din dreapta jos al paginii tactile pentru a accesa pagina de operare manuală a echipamentelor auxiliare, așa cum se arată în figura următoare:

Faceți clic pe" ON" de injecție pentru a conecta ieșirea de injecție și faceți clic pe" OFF" pentru a deconecta ieșirea de injecție.
Faceți clic pe" ON" a transportorului pentru a conecta ieșirea transportorului și faceți clic pe" OFF" pentru a deconecta ieșirea transportorului.
Faceți clic pe" ON" din alimentator pentru a conecta ieșirea alimentatorului și faceți clic pe" OFF" pentru a deconecta ieșirea alimentatorului.
3.2.3 Acțiune de rezervă
Faceți clic pe" Rezervați" butonul din colțul din dreapta jos al paginii tactile pentru a intra în pagina de operare manuală a acțiunii de rezervă, așa cum se arată în figura următoare:

Faceți clic pe" ON" pentru a conecta semnalul de ieșire al punctului de rezervă corespunzător și faceți clic pe" OFF" pentru a deconecta ieșirea semnalului.
Sistemul are șase grupuri de rezerve fixe și două grupuri de rezerve opționale (Rezerva 9 și Rezerva 10 pot fi setate în setările rezervelor, vă rugăm să consultați 4.2.5 pentru detalii).Utilizatorii pot alege în funcție de nevoile lor.
Avertizare:Rezerva 1 și Rezerva 2 nu pot fi bifate. Dacă este bifat, rezultatul ambelor rezerve nu va afectafiecare. În caz contrar, Rezerva 1 și Rezerva 2 sunt interblocate implicit, adică Rezerva 2 va fi ACTIVATĂ după ce Rezerva 1 este ACTIVATĂ, iar ieșirea Rezervei 1 va fi deconectată. Vă rugăm să vă conectați cu grijă, după cum este necesar! (Funcțiile de interblocare și rezervare pot fi setate în setările de rezervare. Pentru detalii, consultați 4.2.5)
3.3 Ecranul de instruire
Rotiți comutatorul de stare în starea Manuală, apoi faceți clic pe" Instruiți" pentru a intra pe pagina de instrucțiuni a programului, așa cum se arată în figura următoare:

Meniu principal:Meniul de acțiuni împarte editarea programului în 12 tipuri. Faceți clic pe butonul corespunzător pentru a intra în pagina de instrucțiuni a acțiunii corespunzătoare și faceți clic pe" Meniu principal" pentru a reveni la pagina principală a acțiunilor de instrucțiuni.(Dacă nu există butoane de acțiune pentru condiții și secvențe și nu există setări rapide în partea stângă a selecției instrucțiunilor din meniul principal, vă rugăm să setați în administratorul anticipat. Pentru detalii, consultați 4.2.9)
Editați|×:Selectați acțiunea și faceți clic pe" Editați" pentru a modifica parametrii acțiunii.
Șterge:Selectați acțiunea și faceți clic pe" Ștergeți" pentru a șterge acțiunea.
Compune:De exemplu, dacă selectați X2 în figura de mai sus și faceți clic pe" Compuneți", ordinea etapelor X2 va deveni 3, iar axele X2 și Z vor începe să ruleze simultan în timpul funcționării automate.
Descompune:După descompunerea a două acțiuni combinate, acestea vor rula în ordine separat.
Funcţie:Faceți clic pe" Funcție" pentru a accesa pagina funcției, așa cum se arată în figura următoare.

[Mutare sus]: Dacă selectați pasul 4 din figura de mai sus și faceți clic pe" Mutați în sus" butonul, pasul se va deplasa în sus și ordinea se va schimba la 3.
[Mutare în jos]: Dacă selectați pasul 2 din figura de mai sus și faceți clic pe" Mutați în jos" butonul, pasul se va deplasa în jos și ordinea se va schimba la 3.
[Copiere / Lipire]: Dacă selectați pasul 4 din figura de mai sus și faceți clic pe" Copiați" butonul, apoi selectând pasul 2 și făcând clic pe" Paste" , pasul 4 se va deplasa deasupra pasului 2
[Operațiune Trail]: Faceți clic pe o acțiune și faceți clic pe" Operațiune Trail" să execute acțiunea; și eliberați butonul pentru a opri acțiunea.
Avertisment: Este posibil ca funcția de încercare să nu urmeze secvența procedurilor, așa că vă rugăm să acordați atenție anti-coliziunii atunci când utilizați!
[Multi-Select]: Faceți clic pe" Multi-Select" butonul și" Start / Stop" butonul va trece la starea pe care se poate face clic. De exemplu, dacă selectați pasul 2 și faceți clic pe" Start" ;, apoi selectați pasul 4 și faceți clic pe" Terminați" vor fi selectați pașii 2-4.
[Inserare]: Selectați o acțiune, selectați poziția de inserat și faceți clic pe" Insert" pentru a instrui acțiunea în poziția necesară.
Căutare: 1) Faceți clic pe" Căutare" pentru a accesa pagina de căutare, după cum se arată în figura următoare:

2) Introduceți cuvântul cheie care trebuie căutat în caseta de introducere din stânga. Dacă doriți să vizualizați toate acțiunile legate de 1, puteți introduce direct" 1" ;; apoi selectați domeniul de căutare, cum ar fi" Toate" ;, apoi faceți clic pe" Căutați" butonul pentru a afișa toate acțiunile legate de 1, așa cum se arată mai jos:

3) Faceți clic pe rezultatul căutat pentru a merge direct la programul acțiunii.
4) Faceți clic pe" Ștergeți" pentru a șterge toate rezultatele căutate.
În sistem, pentru a instrui o acțiune în program, faceți clic pe stânga acțiunii pentru a trece la √; selectați pasul programului din partea stângă a paginii și faceți clic pe" Insert" buton. Dacă există un indicator lângă numele acțiunii, indicatorul verde înseamnă că supapa corespunzătoare va ieși după executarea acțiunii, iar indicatorul gri înseamnă că supapa corespunzătoare va deconecta ieșirea după executarea acțiunii.
Cu excepția cazului în care se prevede altfel
1. Timpul stabilit de întârziere este timpul de așteptare înainte de a executa acțiunea și, în timp ce așteptați acțiunea, următorul program nu va rula.
2. Moduri de interval înseamnă că o acțiune va fi executată o dată la un interval de moduri setate atunci când rulează în starea Auto.
3.3.1 Acțiunea axei
Faceți clic pe" Axis Action" pentru a accesa pagina de instrucțiuni a axei servo. În această pagină, puteți edita acțiunile axelor X1, X2, Y1, Y2, Z și C (poziție laterală). Așa cum se arată în figura de mai jos:

În această pagină, puteți instrui poziția, viteza și timpul de întârziere a axei servo și puteți selecta starea orizontală sau verticală a axei pneumatice.
Există două moduri de a seta poziția axei servo:
1 Introduceți direct coordonatele poziției țintă în caseta de text poziție.
2 Apăsați butonul de acțiune a axei manuale pentru a muta axa setată în poziția țintă; și apoi faceți clic pe" Setați" pentru a seta poziția curentă a axei la caseta de text.
3.3.2 Punctul de acasă al programului

Afișarea punctului de pornire corespunde selecției definiției axei(secțiunea 4.2.5), adică numărul de punct de pornire corespunzător axei selectate este numărul de axe. Dacă numărul punctului principal este diferit de numărul sau tipul axei din definiția axei, o alarmă& quot; Poziția greșită a punctului de așteptare"va fi afișat. În acest moment, este necesar să creați un nou număr de matriță sau să selectați definiția corectă a axei.
Notă: Programul Home Point poate fi editat și nu poate fi șters.
3.3.3 Acțiune în stivă
Faceți clic pe" Stack" pentru a intra pe pagina de instrucțiuni de stivuire, așa cum se arată în figura de mai jos:

Selectați caseta din stânga programului de stivuire pentru a fi introdus. De exemplu, selectați primul grup de programe de stivuire, apoi faceți clic pe" Insert" butonul pentru a insera programele înainte de etapa programului pentru a începe stivuirea. În timpul funcționării automate, manipulatorul va stivui și descărca produse conform acestui program de stivuire. Dacă utilizați axa Y pentru stivuire, asigurați-vă că introduceți programul de stivuire cu un pas înainte de acțiunea descendentă a axei Y.
Fiecare program automat poate introduce 7 grupe de programe de stivuire, care pot fi inserate în 7 poziții diferite pentru stivuirea și descărcarea produselor. Când utilizați cele 7 grupe de programe de stivuire, punctul de pornire ar trebui să fie toate 0.
Important: Axa Y este selectată în proiectarea sistemului ca capăt între stive. Programul de stivuire trebuie introdus înainte de acțiunea axei Y. Dacă există mai multe stive, este necesar să introduceți axa Y între stive pentru a le împărți.
Pentru setarea parametrilor de stivuire, consultați secțiunea 4.2.8.
3.3.4 Jigs și testare
Următoarea figură arată" Jig" și" Test" pagini. Funcțiile lui" Jig" și" Test" sunt de obicei utilizate împreună, iar acțiunile lor pot fi setate pe aceste două pagini. Așa cum se arată în figura de mai jos:


Controlerul poate controla acțiunea a patru grupuri de corpuri de iluminat și ventuze, iar instrucțiunile de jiguri și testare sunt aceleași cu cele ale acțiunii axei. Programul de testare trebuie să fie instruit după acțiunea de jig.
În timpul funcționării automate, când rulează la" ON" dintr-un jig, jigul va ridica obiectul; când rulează la" Start Testing of Jig" ;, dacă semnalul limită de confirmare a jigului corespunzător este ON / OFF corect, programul va continua să ruleze; în caz contrar, sistemul va trimite o alarmă" Eroare la alegere" și deschide o fereastră. Dacă faceți clic pe" Anulați" buton (în acest moment, axa Y este în poziția de origine), programul se va întoarce la punctul de pornire și va ridica din nou obiectul; dacă faceți clic pe" Continuați" ;, programul va continua să ruleze pasul următor. Când rulează la" OFF", jig-ul va elibera obiectul. După aproximativ 1s din" Jig OFF" acțiune, programul va testa automat semnalul limită de confirmare corespunzător. Dacă semnalul este corect, programul va continua să funcționeze; în caz contrar, va trimite o alarmă" Eroare la alegere" ;.
Important: Când dispozitivul (dispozitivul sau ventuzul) este oprit, sistemul va întârzia 0,5 s înainte de a testa dacă dispozitivul este oprit. Dacă jigul mai are semnal, sistemul va trimite o alarmă. Dacă instrucțiunea se termină testarea, sistemul va opri testarea dacă jig-ul are semnal.
Dacă semnalul de testare este normal, nu este necesar să instruiți semnalul de testare finală!
Avertisment: Dacă aceeași acțiune de jig trebuie să fie PORNIT / OPRIT de mai multe ori în program, trebuie instruită să încheie testul.
De exemplu: ventuza 1 PORNIT, ventuză 1 OPRIT, ventuză 1 PORNIT, ventuză 1 OPRIT. Este necesar să instruiți testarea finală la primul ventuză 1 OFF
Vă rugăm să vă asigurați că instruiți testarea dispozitivului și a ventuzei; în caz contrar, poate deteriora matrița!
Sfaturi:Deoarece acțiunea comutatorului de detectare a presiunii negative are nevoie de un anumit timp, iar viteza de rulare a programului este de 1 μs, dacă instrucțiunile de testare încep imediat după acțiunea de jig, sistemul va trimite o alarmă" Picking eșuat [GG ] quot ;.
Soluţie:
1. testarea după creștere (adică după mai mulți pași).
2. Întârziți începerea testării, în general peste 0,5 secunde. Această întârziere nu va afecta ciclul.
3.3.5 Semnalul mașinii de turnare prin injecție
Faceți clic pe" Semnalul mașinii de turnare prin injecție" butonul pentru a intra pe pagina de instrucțiuni a mașinii de turnare prin injecție care controlează semnalul. În această pagină, puteți seta acțiunea de control a blocării matriței, a degetului și a tragerii miezului mașinii de turnare prin injecție. Așa cum se arată în figura de mai jos:
Indicatorul verde înseamnă PORNIT, iar gri înseamnă OPRIT. Dacă o acțiune este instruită să pornească, semnalul va porni la ieșire; dacă a fost instruit să se oprească, semnalul va deconecta ieșirea. [Permisul de evacuare] și [Permisul de evacuare BW] nu vor prelua timpul ciclului.
De exemplu: Setați întârzierea [Permisul de expulzare] la 5s, programul nu se va opri atunci când rulează la [Permisul de expulzare] și va continua să execute pașii următori, iar [Permisul de expulzare] va porni după 5 sec. Pasul [Permis de evacuare].
3.3.6 Acțiune auxiliară
Faceți clic pe" Auxiliar" pentru a accesa pagina de instrucțiuni a dispozitivului auxiliar. Așa cum se arată în figura de mai jos:

[Timp]: Setați timpul de execuție al dispozitivului auxiliar. Toate dispozitivele auxiliare adoptă controlul timpului și trebuie doar să instruiască acțiunea ON. După atingerea timpului de întârziere setat, acesta va deconecta automat ieșirea (acest timp nu va ocupa timpul ciclului).
[Mod Interval]: câte moduri va afișa dispozitivul auxiliar în starea Auto.
若间隔模数设为 3,延时为 5S,自动运行时,则每隔 3 模输出一次,每次输出 5S 后自动断开。
Dacă modul interval este setat la 3 și întârzierea este setată la 5s, dispozitivul auxiliar va emite la fiecare 3 moduri și se va deconecta automat după 5s din fiecare ieșire în starea Auto.
Notă: Numărul real al transportorului este legat de contorul transportorului. Pentru detalii, vă rugăm să consultați descrierea contorului transportorului în secțiunea 4.2.2 Setări produs.
3.3.7 Acțiune de rezervă
Faceți clic pe" Rezervați" butonul pentru a accesa pagina de instrucțiuni a acțiunii de rezervă, așa cum se arată în figura următoare:

Acest sistem poate seta 8 grupuri de puncte de ieșire rezervate. Dacă programul instruiește acțiunea de rezervă, când rulează la" Reserve ON" în starea Auto, punctul de rezervă va începe ieșirea; când rulează la" Rezervă OFF" punctul de rezervă va deconecta ieșirea.
Avertizare:Rezerva 1 și Rezerva 2 nu pot fi bifate. Dacă este bifat, rezultatul ambelor rezerve nu se va afecta reciproc. În caz contrar, Rezerva 1 și Rezerva 2 sunt interblocate implicit, adică Rezerva 2 va fi ACTIVATĂ după ce Rezerva 1 este ACTIVATĂ, iar ieșirea Rezervei 1 va fi deconectată. Vă rugăm să vă conectați cu grijă, după cum este necesar! (Funcțiile de interblocare și rezervare pot fi setate în setările de rezervare. Pentru detalii, consultați 4.2.5)
3.3.8 Așteptați acțiunea
Faceți clic pe" Așteptați" butonul pentru a intra pe pagina de instrucțiuni a semnalului de intrare în așteptare. După introducerea semnalului de intrare în așteptare, când programul rulează automat la pas, acesta poate executa acțiunea pasului următor numai atunci când punctul de intrare are intrare de semnal sau nu are intrare de semnal. Așa cum se arată în figura de mai jos:

Fiecare program auto trebuie să includă" Wait Mold Opened" Etapa. Un nou program include acest pas în mod implicit și nu poate fi șters.
După setarea timpului de așteptare în caseta de întârziere a paginii de așteptare, introduceți acțiunea de așteptare în programul principal sau puteți introduce acțiunea de așteptare în program, selectați acțiunea de așteptare, apoi faceți clic pe" Editați [GG ] quot; pentru a modifica timpul limită.
[Limit Time]: Când programul rulează la pasul de așteptare, dacă semnalul de așteptare este ACTIVAT și setează timpul limită la 10s, sistemul va trimite o alarmă" Waiting for time out" după 10 secunde de așteptare a semnalului la acest pas în starea Auto. Dacă există semnal în 10 secunde, programul va continua.
Timpul limită pentru" Wait Mold Opened" pasul poate fi setat numai în [Funcție] - [Setări produs] - [Așteptați timpul de deschidere a matriței].
3.3.9 Ecran Altele
Faceți clic pe" Altele" pentru a intra pe scena celorlalți pentru instrucțiuni.

Ștergeți produsul:Dacă această funcție este introdusă în program, în timpul funcționării automate, sistemul va reseta la zero numărul de produse finite de fiecare dată când rulează la acest pas și va începe să numere din nou.
Ștergeți stiva:Dacă această funcție este inserată în program, în timpul funcționării automate, sistemul va reseta la zero grupul de stive corespunzător de fiecare dată când rulează la acest pas și va începe să numere din nou.
Pregătirea compensării:Selectați pregătirea schimbării și setați direcția de deplasare înainte sau inversă (dacă nu este selectată direcția inversă, aceasta este decalată înainte); selectați axa de compensat, cum ar fi X1, și faceți clic pe" Insert" ;; instruiți acțiunea X1 după acțiunea offset. Acțiunea aici este poziția decalajului axei X1, care este poziția relativă. După cum se arată în figura de mai sus, după executarea pasului 4, poziția axei X1 este de 350 mm în loc de 50 mm.
3.3.10 Acțiune secvențială
Faceți clic pe [Acțiune secvențială] pentru a intra în pagină.

Acțiunea de secvență este împărțită în preluarea produsului din matrița brațului principal sau din matrița asistentă, așa cum se arată în figura de mai sus. Această funcție este de a lua o serie de acțiuni de alegere a produsului în matriță ca program de nivel 2 pentru a forma un bloc de programe. Întreaga acțiune de preluare a produsului în matriță poate fi realizată în acest bloc de programe. Utilizarea obișnuită este de a combina două acțiuni de secvență, așa cum se arată în figura de mai jos. Deoarece fiecare secvență efectuează o serie de acțiuni, ultimele două serii de acțiuni sunt executate simultan. În plus, programele de nivel 2 din secvență sunt independente una de cealaltă, brațele principale și asistente pot fi independente și pot finaliza acțiunea de picking în același timp.

3.3.11 Setări rapide ale programului
Faceți clic pe" Setări rapide" pentru a accesa pagina de setări rapide. (Această funcție trebuie activată în" Setări de sistem - Administrator avansat" ;. Pentru detalii, consultați secțiunea 4.2.9)


După cum se arată în figura de mai sus, setarea rapidă a programului poate seta poziția și selecta acțiunea, iar apoi programul poate genera automat program executabil, salvând instrucțiunile plictisitoare pas cu pas!
Atenție: dacă utilizatorul apasă această funcție din greșeală, toate pozițiile se pot schimba la 0. Vă rugăm să acordați atenție acestui lucru și să informați clientul!
3.3.12 Notă / Etichetă
Faceți clic pe" Notă / Etichetă" pentru a accesa pagina de instrucțiuni a notei / etichetei. După introducerea notei, poate fi utilizată pentru a descrie pasul anterior al programului sau pasul următor; în același timp, un comentariu trebuie inserat înainte ca o condiție să poată fi inserată în programul principal atunci când se execută un salt de subprogram. (Dacă se folosește condiția, trebuie introdusă eticheta / nota) După cum se arată în figura de mai jos:

Faceți clic pe partea goală a notei și sistemul va apărea automat caseta de introducere; introduceți conținutul notei în casetă (faceți clic pe" CH" pentru a comuta între chineză și engleză); și apoi faceți clic pe" ENT" pentru a insera nota înainte de pasul programului corespunzător. Caseta de introducere este după cum urmează:

3.3.13 Condiții
Faceți clic pe" Condiții" pentru a accesa pagina de instrucțiuni a condițiilor. Selectați semnalul (cum ar fi X43) ca condiție de judecată și introduceți condiția în poziția corespunzătoare a programului principal. Când programul rulează la numărul de serie, dacă nu este detectat niciun semnal, introduceți subprogramul pentru a executa acțiunea în subprogram și apoi săriți la nota / eticheta programului principal după finalizarea acțiunii. Dacă este detectat un semnal, acțiunea programului principal va continua fără să sară. Așa cum se arată în figura de mai jos:
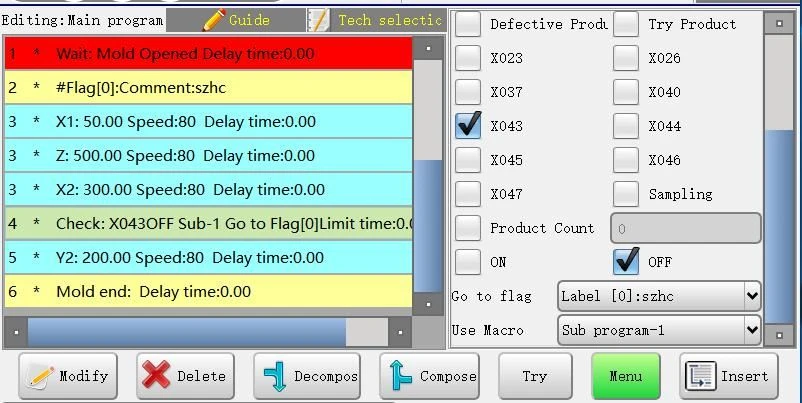
Important: Când instruiți condițiile, instruiți mai întâi eticheta / nota; în caz contrar, condiția nu poate fi inserată în programul principal.
1 Instrucțiunea condițiilor implică trei aspecte, adică eticheta, starea și subprogramul. Cele trei aspecte se completează reciproc și sunt indispensabile.
2. Utilizarea condiției: Când este îndeplinită o condiție, sistemul va trece la subprogram; după executarea subprogramului, sistemul va sări înapoi la poziția etichetei programului principal.
3. Există cinci tipuri de condiții: Punctul de intrare PORNIT / OPRIT, producția de trasee, modurile de intervale, produsul defect și eșantionarea.
4. Eticheta trebuie introdusă înainte ca programul de condiții să poată fi introdus.
5. Faceți clic pe" Instruiți" pentru a selecta programul de utilizat; faceți clic pe" Selectați" pentru a introduce subprogramul corespunzător sau programul principal pentru instrucțiuni, așa cum se arată în figura de mai jos:

Următoarele sunt exemple de trei tipuri de condiții și modalități de utilizare a condițiilor.
1. Punct de intrare comun și produs defect ON / OFF

Așa cum se arată în figura de mai sus, pe lângă modurile de eșantionare, producție de trasee și intervale, ceilalți pot selecta PORNIT / OPRIT pentru a trece la subprogram.
1 Dacă dispozitivul 1 (X012) nu are semnal, programul va intra în subprogramul 1 când rulează la acest pas; după finalizare, va trece la eticheta [0] pentru a continua. Adică pașii 5-8 nu vor mai fi executați.
2. Când Fixture 1 și X43 au semnal, programul va intra în subprogramul 2 când rulează la SN6; după finalizare, va trece la eticheta [0] pentru a continua. Adică, SN7-8 nu va mai fi executat.
3. Când Fixture 1 are un semnal, dar X43 nu are semnal, programul va fi executat în ordine fără să sară.
4. Produsul defect este același cu funcția punctului de intrare PORNIT / OPRIT. Selectați produsul defect și ON pentru a-l introduce în program; când produsul defect are semnal, treceți la programul produs defect pentru a executa acțiunea; după finalizare, săriți înapoi la etichetă pentru a continua să executați programele de sub etichetă. Dacă nu există semnal defect al produsului, saltul nu va fi efectuat.
2. Producția de trasee

Așa cum se arată în figura de mai sus, producția de încercare are un subprogram special de salt. Producția de trasee poate seta numărul matriței. Pentru detalii, consultați 4.2.2 Setări produs - Setări pentru mucegaiul de producție a traseului.
1 Dacă matrița de producție a traseului este setată la 10, așa cum se arată în programul instruit mai sus, primele 10 matrițe vor intra în subprogramul de producție a traseelor. După executarea subprogramului de producție a traseului, acesta va trece la eticheta 0 pentru a executa următoarele programe. Adică pașii 5-7 nu vor mai fi executați.
2. Numărul de matrițe pentru producția de trasee este legat de numărul de produse. Dacă nu intrați în subprogramul de producție a traseelor, vă rugăm să ștergeți produsul. Programul va rula automat din nou.
3. Producția de trasee poate folosi doar subprogramul său.
3. Moduri de intervale și eșantionare

După ce manipulatorul rulează pentru N moduri, va declanșa condiția de a intra în modurile interval sau subprogramul de eșantionare.
1 Numărul modului de eșantionare este setat în secțiunea 4.2.2 Setări producție. De exemplu, numărul modului este setat la 10, sistemul va introduce subprogramul de eșantionare la a 10-a matriță. După executare, va trece la eticheta [0].
2. Eșantionarea poate folosi doar subprogramul său.
3. Este în a 5-a matriță, programul va executa programul SN5 și va introduce subprogramul 1. După executare, va trece la eticheta [0].
3.3.14 Introduceți programul
În programul de inserare, pasul pentru realizarea inserției este înainte de deschiderea matriței de așteptare. Următoarea figură este un program simplu de preluare a inserției.

Sfaturi: Standby-ul exterior este evaluat automat de sistem, care este evaluat după cea mai apropiată valoare Z după deschiderea matriței. De exemplu, programul are nevoie de SN4: S50 pentru a evalua că este în standby. (Dacă se așteaptă mucegaiul deschis după punctul de pornire, luați valoarea Z a punctului de pornire pentru a evalua poziția de așteptare.)
3.3.15 Modificarea parametrilor programului
Faceți clic pe pasul programului pentru a fi modificat, apoi faceți clic pe" Editați" pentru a deschide următoarea casetă de dialog:

Puteți modifica poziția, viteza, timpul de întârziere, sfârșitul timpuriu, accelerarea timpurie și reducerea timpurie a acțiunii curente. După modificarea parametrilor necesari, faceți clic pe" OK" ;.
Sfârșitul devreme:Dacă poziția timpurie este setată la 200 și poziția este setată la 1000, axa va executa acțiunea pasului următor după atingerea poziției 800 (1000-200), iar acest program va continua la 1000.
Reducere timpurie:Dacă poziția timpurie este setată la 200, viteza de pornire timpurie este setată la 5%, poziția este setată la 1000 și viteza este setată la 80%, axa va rula la viteza de 80% de la 0-800 și Viteză de 5% de la 800 la 1000.
Accelerare timpurie:Dacă poziția timpurie este setată la 200, accelerarea timpurie este setată la 5%, poziția este setată la 1000 și viteza este setată la 80%, axa va rula la viteza de 5% de la 0-200 și Viteza de 80% de la 200 la 1000.
Produs defect activat:
Dacă nu este bifată, axa Z se va deplasa mai întâi în poziția 1500 și apoi în poziția 1300 în timpul funcționării automate.
Dacă este bifat, utilizați funcția activată a produsului defect. Când axa Z rulează în afara matriței, dacă se detectează un semnal defect al produsului, axa Z va rula în poziția 1300mm; dacă nu este detectat niciun semnal, axa Z va rula la poziția 1500mm. Această funcție este specifică axei Z.
Metoda de instrucțiune este așa cum se arată în figura de mai jos:

Notă: Funcția defectă a produsului poate fi utilizată numai în afara matriței, dar nu și în interiorul matriței.
3.4 Exemple de programe de instruire
Următorul program de instrucțiuni vă va ajuta să înțelegeți și să practicați în continuare programarea manipulatorului. Când instruiți singur programul manipulator al matriței, vă rugăm să setați poziția axei servo și controlul mașinii de turnare prin injecție în funcție de starea dvs. reală.
3.4.1 Cerințele programului
Programul este utilizat pentru a scoate produsul de turnare prin injecție și resturile de material. Manipulatorul se oprește deasupra matriței mașinii de turnat prin injecție, așteptând deschiderea matriței, poziția de pornire a celor cinci axe electrice ale manipulatorului este 0, iar dispozitivul este vertical. După ce mașina de turnat prin injecție deschide matrița, manipulatorul va scoate resturile de produs finit și material, axa orizontală va așeza resturile în concasor și produsul finit pe transportor. Transportorul acționează o dată pentru fiecare matriță.
3.4.2 Procesul programului
Reglați manipulatorul la starea Auto.
Manipulatorul rulează în poziția de pornire și așteaptă ca mașina de turnare prin injecție să deschidă matrița.
Folosiți fraierul 1 pentru a scoate produsul finit.
Manipulatorul părăsește gama de matrițe prin mișcarea axelor X și Y și emite semnalul permis de matriță închisă după ce a detectat succesul culegerii.
Manipulatorul plasează resturile de material și produsul finit în poziția desemnată, respectiv.
De fiecare dată când un produs finit este plasat pe transportor, porniți transportorul să funcționeze timp de 3 secunde.
Manipulatorul revine la punctul de acasă și stă în picioare
3.4.3 Programul de instruire
Acasă X1: 0,0 Viteză: 30 Timp de întârziere: 0,00
Acasă Y1: 0,0 Viteză: 30 Timp de întârziere: 0,00
Acasă Z: 0,0 Viteză: 30 Timp de întârziere: 0,00
Acasă X2: 0,0 Viteză: 30 Timp de întârziere: 0,00
Acasă Y2: 0,0 Viteză: 30 Timp de întârziere: 0,00
Acasă Poziție verticală Timp de întârziere: 0,00
Așteptați mucegaiul deschis
1 Y1: 850,0 Viteză: 90 Timp de întârziere: 0,00
1 Y2: 850,0 Viteză: 90 Timp de întârziere: 0,00
2 X1: 400,0 Viteză: 90 Timp de întârziere: 0,00
2 X2: 300.0 Viteză: 90 Timp de întârziere: 0,00
3 Sucker 1 ON Timp de întârziere: 0,00
4 Fixture 1 ON Timp de întârziere: 0,00
5 X1: 0,0 Viteză: 90 Timp de întârziere: 0,35
5 X2: 0,0 Viteză: 90 Timp de întârziere: 0,35
6 Y1: 0,0 Viteză: 90 Timp de întârziere: 0,00
6 Y2: 0,0 Viteză: 90 Timp de întârziere: 0,00
7 Sucker 1 Începeți testarea
8 Dispozitiv 1 Începeți testarea
9 Timp de întârziere a blocării mucegaiului: 0,00
10 Timp de întârziere a poziției orizontale: 0,00
11 Z: 1000.0 Viteză: 90 Timp de întârziere: 0,00
12 Y2: 600.0 Viteză: 90 Timp de întârziere: 0,00
13 Fixare 1 OFF Timp de întârziere: 0,00
14 Y2: 0,0 Viteză: 90 Timp de întârziere: 0,00
15 Z: 1300.0 Viteză: 90 Timp de întârziere: 0,20
16 Y1: 800.0 Viteză: 90 Timp de întârziere: 0,00
17 Sucker 1 OFF Timp de întârziere: 0,00
18 Y1: 0,0 Viteză: 90 Timp de întârziere: 0,25
19 Conveior ON Interval Modes: 1 Timp de acțiune: 3.00
20 Z: 0,0 Viteză: 90 Timp de întârziere: 0,00
21 Programul se termină Timp de întârziere: 0,00
CAP 4 Starea de oprire
4.1 Managementul programului
În starea Stop, faceți clic pe" Archive" butonul pentru a intra în pagina de arhivă, care poate fi utilizat pentru a crea, copia, încărca și șterge numărul matriței
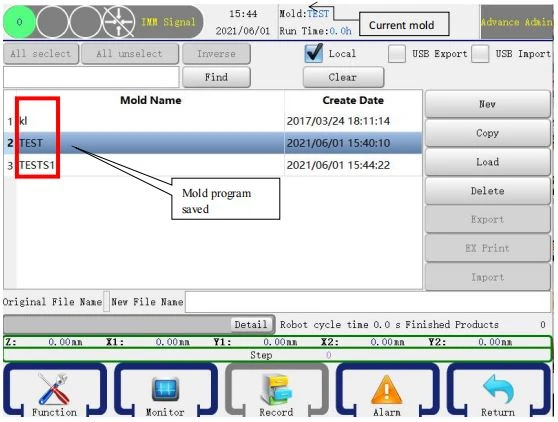
Crea:Introduceți noul nume de matriță necesar în" Nume fișier nou" casetă text, apoi faceți clic pe" Creați" pentru a crea un nou program de matriță goală. Numele fișierului acceptă atât litere, cât și cifre.
Copie:După introducerea noului nume în" New File Name" caseta text, faceți clic pe numele matriței salvate, apoi faceți clic pe" Copiați" pentru a copia programul în matrița salvată pe matrița nouă.
Sarcină:Faceți clic pe un program de matriță existent, apoi faceți clic pe" Încărcați" pentru a încărca programul de matriță selectat. Dacă este încărcat cu succes, matrița curentă afișează numele matriței încărcate.
Șterge:Faceți clic pe un program de matrițare salvat, apoi faceți clic pe" Ștergeți" pentru a șterge matrița.
Notă:O matriță utilizată nu poate fi ștearsă.
Export:După introducerea discului flash USB, bifați [Export USB]; faceți clic pe un program de matrițare salvat, apoi faceți clic pe" Exportați" pentru a exporta matrița selectată pe discul flash USB.
Import:După introducerea discului flash USB, bifați [Export USB] și puteți vedea programul discului USB flash; selectați programul de importat și apoi faceți clic pe" Import" pentru a importa programul de pe discul flash USB în controler. Dacă este importat cu succes, matrița importată va fi afișată în" Machine Mold" ;.
Căutare:Introduceți numele matriței necesare în casetă și faceți clic pe" Căutare" pentru a căuta matrița necesară.
Clar:Ștergeți istoricul căutărilor.
4.2 Setări funcții
Faceți clic pe" Funcție" butonul din colțul din stânga jos al ecranului sub starea Stop pentru a accesa pagina de setare a funcției. Așa cum se arată în figura de mai jos:

Pagina de setare a funcției include 8 subpagini, adică" Signal Settings" ;," Product Settings" ;," Operation Parameters" ;," Setări punct de siguranță" ;," Stack Settings" ;," System Settings" ;," Machine Parameters" și" Întreținere / Îngrijire"
4.2.1 Setări semnal
Faceți clic pe" Signal Settings" butonul din mijlocul ecranului pentru a accesa pagina de setare a detectării semnalului, în care puteți seta dacă să detectați unele semnale de intrare.

Detectați dispozitivul 1 (2/3/4)
[Faza pozitivă]: Detectați faza pozitivă a comutatorului corespunzător. Când limita de confirmare a dispozitivului corespunzător are semnal de intrare, înseamnă că dispozitivul ridică cu succes obiectul; și când limita de confirmare nu are intrare de semnal, înseamnă că dispozitivul nu reușește să ridice obiectul.
[Faza inversă]: Detectați faza inversă a comutatorului corespunzător. Când limita de confirmare a dispozitivului corespunzător nu are intrare de semnal, înseamnă că dispozitivul ridică cu succes obiectul; iar când limita de confirmare are semnal de intrare, înseamnă că dispozitivul nu reușește să ridice obiectul.
Iimportant: indiferent dacă este selectată faza pozitivă sau faza inversă, atunci când dispozitivul nu se mișcă, rezultatul detecției nu ar trebui să aibă semnal de intrare.
Poziție transversală
[Orizontal]: Când manipulatorul se deplasează manual în interior / în afară transversal, dispozitivul trebuie să fie în stare orizontală; iar la instruirea programului automat, poziția transversală trebuie să fie orizontală.
[Vertical]: Când manipulatorul se deplasează manual în interior / în afară transversal, dispozitivul trebuie să fie în stare verticală; iar la instruirea programului automat, poziția transversală trebuie să fie verticală.
[Fără limită]: Când manipulatorul se deplasează manual în interior / în afară transversal, starea jig nu este limitată; iar atunci când instruiți programul automat, poza traversată poate fi instruită după cum este necesar.
Resetare origine
[Moldul nu este necesar]: La resetarea originii, acțiunea de resetare a originii poate fi efectuată indiferent dacă există un semnal de finalizare a deschiderii modului.
[Este necesar mucegaiul deschis]: La resetarea originii, acțiunea de resetare a originii poate fi efectuată numai după semnalul de finalizare a deschiderii modului.
Sus / Jos Reset Pose
[Poze orizontale]: La pornirea resetării originii, dispozitivele de acțiune sus / jos ale brațului trebuie să fie în stare orizontală.
[Poziție verticală]: La pornirea resetării originii, dispozitivele de acțiune sus / jos ale brațului trebuie să fie în stare verticală.
[Fără limită]: resetarea originii poate fi efectuată indiferent dacă dispozitivul este în orice stare.
Standby orizontal
[Blocare limită]: Matrița poate fi blocată după ce brațul se ridică orizontal în stare de așteptare orizontală.
[Blocare fără limitare]: Matrița este blocată când brațul se ridică orizontal în starea de așteptare orizontală.
Închideți mucegaiul
[Utilizare]: După ce apare semnalul [Mold închis] și apoi semnalul [Mold deschis], manipulatorul va coborî pentru a ridica obiectul, altfel alarma" Mold nu este închis" va fi trimis.
[Not Use]: semnalul [Mold Closed] nu este detectat.
Detectați ușa de siguranță
[Utilizare]: În timpul funcționării automate, manipulatorul detectează tot timpul semnalul ușii de siguranță. Dacă semnalul nu este detectat, sistemul va trimite imediat o alarmă.
[Nu se utilizează]: În timpul funcționării automate, manipulatorul detectează semnalul ușii de siguranță numai atunci când brațul coboară în interiorul matriței. Dacă semnalul nu este detectat, sistemul va trimite imediat o alarmă. Semnalul nu este detectat în alte acțiuni.
Notă: În cazul în care manipulatorul coboară în interiorul matriței atunci când este în caz de neutilizare, sistemul trebuie să detecteze și semnalul ușii de siguranță. Aceasta este o măsură de siguranță obligatorie.
Detectați presiunea
[Utilizare]: Manipulatorul detectează presiunea gazului. Dacă presiunea nu atinge valoarea setată, va fi trimisă o alarmă.
[Nu se utilizează]: Manipulatorul nu detectează presiunea gazului. Alarma nu va fi trimisă indiferent dacă presiunea atinge valoarea setată.
Detectați mucegaiul mediu
[Utilizare]: Manipulatorul detectează semnalul mucegaiului mediu. Dacă nu există semnal de mucegai mediu atunci când brațul coboară în interiorul matriței, va fi trimisă o alarmă. Când matrița este o matriță cu 3 plăci, vă rugăm să selectați această funcție este Utilizare.
[Nu se folosește]: Manipulatorul nu detectează semnalul mucegaiului mediu.
Blocare legătură de ejectare
[Not Use]: permite semnalului degetului să iasă tot timpul.
[Utilizare]: După ce matrița este deschisă la locul său, semnalul degetului va fi oprit. Când programul instruiește pasul degetului, degetul va ieși.
Rularea automată
[Nu se folosește]: Manipulatorul nu detectează semnalul Auto Run al mașinii de turnare prin injecție.
[Utilizare]: Manipulatorul detectează semnalul Auto Run al mașinii de turnare prin injecție. Dacă nu există semnal Auto Run în timpul funcționării automate, va fi trimisă o alarmă.
4.2.2 Setări produs
Faceți clic pe butonul [Setări produs] din pagina Setări funcție pentru a accesa pagina setărilor produsului. Așa cum se arată în figura de mai jos:

Cantitatea produsului:Cantitatea de produs planificată să fie produsă. Când cantitatea produsului produs atinge valoarea setată, va fi trimisă o alarmă. Nu se va trimite nicio alarmă dacă această valoare este setată la 0.
Moduri de producție a traseului:Setați cantitatea de produs pentru producția de trasee.
Interval de eșantionare:Setați modurile de interval pentru eșantionarea produsului.
Așteptați timpul limită deschis al matriței:Timpul în care manipulatorul așteaptă semnalul deschis al matriței. Dacă nu există semnal deschis de matriță în timpul stabilit, va fi trimisă o alarmă.
Alegere nereușită:
[Alarmă când se ridică]: După detectarea eșecului de preluare, o alarmă va fi trimisă când alarma se ridică în interiorul matriței.
[Alarmă imediat]: o alarmă va fi trimisă imediat după detectarea defecțiunii de preluare.
Timp de alarmă:Ora în care sună alarma când apare o alarmă.
Metoda de ieșire a alarmelor:
[Interval Output]: Indicatorul de alarmă clipește când apare o alarmă.
[Ieșire continuă]: Indicatorul de alarmă este întotdeauna aprins când apare o alarmă.
Timp de reciclare:Când este selectată funcția Închidere matriță, timpul în care modul închidere este deconectat după ce sistemul primește semnalul (adică semnalul închis matriță) că modul este blocat în poziție.
Definiție Jig:
[Faza pozitivă]: jigul este poziția de a ridica produsul de mucegai mobil.
[Faza inversă]: jigul este poziția preluării produsului de mucegai fix. Poziția orizontală și verticală a jigului va fi inversată automat.
Ștergeți produsul:Faceți clic pe buton pentru a șterge cantitatea de produs finit.
Număr transportoare:Contorul transportorului trebuie să selecteze Toate.
Salvare produs:Poate salva ieșirea finală curentă după oprire.
Ștergeți stiva:Faceți clic pe buton pentru a șterge cantitatea de stivă finită din grupul de stive corespunzător.
Ieșire automată a mucegaiului:
[Utilizare]: După ce comutatorul cu trei stări este pus pe Auto, închiderea matriței iese imediat.
[Nu se folosește]: După ce comutatorul cu trei stări este întoarsă pe Auto, matrița de închidere nu va ieși automat până când nu va rula la acțiunea de închidere a matriței.
4.2.3 Parametrii de funcționare
Faceți clic pe butonul [Parametri de funcționare] din pagina Setări funcții pentru a accesa pagina parametrilor de funcționare. Așa cum se arată în figura de mai jos:


Toleranţă:Diferența dintre distanța de rulare a instrucțiunilor și distanța reală de feedback de rulare. (Acest parametru nu afectează precizia de poziționare a sistemului)
Distanța bancului de tragere:Când ambele X1 și X2 sunt servo-axe, setați distanța sigură a bancului de tracțiune între brațul principal și brațul asistent.
Timp de accelerare / decelerare în interiorul matriței:Setați timpul de accelerație / decelerare a servomotorului în interiorul matriței.
Timp de accelerare / decelerare în afara mucegaiului:Setați timpul de accelerație / decelerare al servomotorului în afara matriței.
Timp de accelerare / decelerare manuală:Setați timpul de accelerație / decelerare a servomotorului în stare manuală.
Viteza maxima:Setați viteza maximă de funcționare a servomotorului, în%.
4.2.4 Relația dintre mai multe viteze
În timpul funcționării automate a sistemului, viteza de funcționare depinde de Viteza globală în cerc roșu și Viteza pasului în cerc verde. (Toate în %)

1. Viteza reală de rulare=Viteza globală * Viteza pasului
1) Când viteza reală este de 100%, pulsul emis este de 500kHz. În general, viteza servo corespunzătoare este de 3000 rpm.
2) Să presupunem că viteza globală este 80 și viteza pasului este 80, atunci viteza reală de rulare este de 64%, adică pulsul corespunzător este de 320kHz și viteza de rotație corespunzătoare este de 1920RPM.
3) Viteza maximă a fiecărei axe poate fi reglată în Funcție - Parametri, adică Secțiunea 4.2.3.(Viteza reală de rulare nu poate depăși viteza maximă)
Să presupunem că viteza maximă a axei X este 50, viteza globală este 80 și viteza pasului axei X este 80.
Viteza reală de rulare a axei X este de 64%, care este mai mare decât viteza maximă, apoi axa X rulează în continuare la viteza maximă de 50%, adică pulsul corespunzător este de 250kHz, iar viteza de rotație corespunzătoare este de 1500RPM.
4.2.5 Parametrii mașinii și setările punctului de securitate
Setările parametrilor axiali din pagina de parametri ai mașinii sunt aceleași cu cele din pagina de setări a punctului de securitate. Prin urmare, cu excepția paginii limită a setărilor punctului de securitate, alte aceleași pagini nu vor fi introduse una câte una.
(1) Pagina parametrilor axiali X1 / X2 și pagina limită a setărilor punctului de securitate
Faceți clic pe butonul [Parametri mașină] din pagina Setări funcție pentru a intra în pagina de setare a parametrilor mașinii, în care parametrii fiecărei axe pot fi setați. După intrarea în pagină, accesați direct setările parametrilor axei X, așa cum se arată în figura de mai jos:

Inversare motor:Când motorul se rotește în sens invers acelor de ceasornic în mod implicit, axa se îndepărtează de origine; dacă" Motor Reverse" este bifat, axa se deplasează spre origine când motorul se rotește în sens invers acelor de ceasornic.
Deplasare maximă:Setați distanța maximă pe care axa X se mișcă.
Compensarea originii:(Această funcție poate fi activată bifând" Origin Offset" în Structură - Definiție origine; în caz contrar, valoarea nu poate fi setată)
Dacă valoarea de compensare este pozitivă, după revenirea la origine, continuă să mute o anumită valoare spre direcția de origine.
Dacă valoarea offsetului este negativă, după revenirea la origine, continuă să mute o anumită valoare în direcția inversă până la deplasarea maximă.
Să presupunem că distanța fiecărei rotații este de 20 și valoarea de deplasare este de 40, după revenirea la origine, motorul continuă să se rotească cu două rotații spre origine.
Notă: După finalizarea compensării, coordonata este încă 0.
Pozitia minima in interiorul matritei:Poziția minimă pe care axa X se poate mișca după ce axa Y coboară în interiorul matriței.
Poziția maximă în interiorul matriței:Poziția maximă pe care axa X se poate mișca după ce axa Y coboară în interiorul matriței.
Motor înainte:Efectuați testul motorului înainte. Dacă este normal, atât testul, cât și feedback-ul afișează 10000.
Inversare motor:Efectuați testul inversării motorului. Dacă este normal, testul afișează 10000, iar feedback-ul afișează -10000.
Sfaturi: Dacă feedback-ul este incorect, vă rugăm să ajustați parametrii direcției impulsului servo feedback.
Important: Poziția de mișcare a axei X depinde și de parametrii din limită. Dacă deplasarea maximă a axei X este ajustată, deplasarea în limită trebuie, de asemenea, ajustată; în caz contrar, axa nu se poate deplasa în poziția de deplasare maximă.
Distanța pe tura:Setați distanța de rulare a fiecărui servomotor ax în fiecare tură. Faceți clic pe" Motor Forward" și măsurați distanța reală de rulare a axei corespunzătoare, care este distanța pe care motorul axei o parcurge într-o singură tură.
[Avertisment: Această eroare de setare poate cauza defecțiunile aparatului]Notă: Setările parametrilor axelor X1 și X2 sunt aceleași.
Motor Forward / Reverse este pentru a testa direcția motorului, adică pentru a confirma direcția de revenire la origine. Este primul pas pentru a regla mașina. Direcția inversă a tuturor axelor este direcția de revenire la origine.
Pagina [Limită]

Creșterea minimă a modului interior al axei X:Poziția minimă pentru axa X când brațul se ridică în interiorul matriței.
Creșterea maximă a modului interior al axei X:Poziția maximă pentru axa X atunci când brațul se ridică în interiorul matriței.
Creșterea minimă a modului exterior al axei X:Poziția minimă pentru axa X când brațul se ridică în afara mucegaiului.
Creșterea maximă a modului exterior al axei X:Poziția maximă pentru axa X când brațul se ridică în afara mucegaiului.
Notă: Coborârea minimă / maximă a axei X1 în interiorul matriței este modificată în pagina de parametri a mașinii sau în pagina de setare a punctului de securitate.
Axa X1 și axa X2 sunt implicit la ambele capete ale grinzii bancului de tracțiune, astfel încât lungimea lor mecanică și deplasarea maximă sunt aceleași. Pentru a preveni coliziunea celor două axe, distanța bancului de tragere + valoarea actuală a coordonatelor axei X1 + valoarea actuală a coordonatelor axei X2 acement deplasarea maximă, și anume:
Dacă lungimea fasciculului este de 400, deplasarea maximă a lui X1 și X2 este, de asemenea, de 400.
Dacă poziția actuală a lui X1 este 200, X2 se poate deplasa doar la 150.
200+150+50 (distanță bancă de tracțiune) = 400.
(2) Pagina parametrului axei Y, așa cum se arată în figura de mai jos:

Poziția maximă în așteptare:Setați poziția maximă de așteptare a axei Y1.
Poziție departe de origine:Poziția pe care axa Y1 coboară departe de comutatorul de origine. Dacă este setat la 400, când axa Y1 coboară pentru mai mult de 400 și comutatorul de origine Y1 are încă semnal, sistemul va trimite o alarmă.
Sfaturi: Acest parametru este pentru a asigura parametrii motorului axei Y (adică structura este normală). Deoarece există o anumită întârziere la pornirea / oprirea comutatorului, vă rugăm să setați acest parametru mai mare (mai mare decât lungimea plăcii de fier de origine).
Motor înainte:Efectuați testul motorului înainte. Atât testul, cât și feedback-ul afișează 10000.
Inversare motor:Efectuați testul inversării motorului. Testul afișează 10000, iar feedback-ul afișează -10000.
(3) Pagina parametrului axei Z, așa cum se arată în figura de mai jos:

În interiorul zonei de siguranță:Setați poziția zonei de siguranță pentru ridicarea obiectului în interiorul matriței.
În afara zonei de siguranță:Setați poziția zonei de siguranță pentru plasarea obiectului în afara matriței.
(4) Pagina parametrului axei C, așa cum se arată în figura de mai jos:

Rotație maximă:Gama maximă de rotație a axei C este de 360 de grade.
Compensarea originii:Gama de offset este (-90, +90)
Dacă valoarea de compensare este pozitivă, după revenirea la origine, continuă să mute o anumită valoare spre direcția de origine.
Dacă valoarea offsetului este negativă, după revenirea la origine, continuă să mute o anumită valoare în direcția inversă până la deplasarea maximă.
Notă: După finalizarea compensării, coordonata este încă 0.
Gama de siguranță transversală:Un unghi de siguranță al jigului de limită în timpul acțiunii transversale. Așa cum se arată în figura de mai sus, (0-20; 300-360) este domeniul de siguranță transversal al axei C [adică starea orizontală].
Notă: Acest parametru este valabil numai atunci când axa C este axa servo.
Axa C este verticală după revenirea la origine.
(5) Pagina [Definiție axială] a [Structurii]: (nu există o pagină de setare a parametrilor servo pentru tipul de placă unică)

Structura mașinii:Este împărțit în" Definiție axială" ;," Rezervați definiția" ;," Limită Definiție" ;," Origine Definiție" ;," Altă definiție" și" Servo Parameter Setting" ;.
Definiție axială:Setați axa ca axă pneumatică / axă servo / axă pas / niciuna. Fiecare axă trebuie selectată ca axă servo sau axă pneumatică în funcție de starea mașinii.
Sfaturi:
1. Sistemul este un sistem cu 5 axe cu două brațe în mod implicit, adică axele X1, X2, Y1, Y2 și Z trebuie selectate ca axe servo, în caz contrar, sistemul poate fi anormal.
2. Dacă este o mașină cu dublă poziție, axa A trebuie selectată ca axă pneumatică.
(6) Pagina [Definiție rezervare] din [Structură]:
Modelul mașinii nu folosește practic funcția de reglare a poziției, vă rugăm să bifați toate opțiunile rezervate.

Y042:Dacă indicatorul de oprire este bifat, ecranul de ieșire al monitorului afișează indicatorul de oprire; iar dacă rezerva este bifată, afișează rezerva 9.
Y043:Dacă indicatorul de funcționare este bifat, ecranul de ieșire al monitorului afișează indicatorul de funcționare; iar dacă rezerva este bifată, afișează rezerva 10.
Rezerva 1 și Rezerva 2 nu sunt blocate:
Dacă este bifat, rezultatul Rezervei 1 și Rezervei 2 nu se va afecta reciproc.
Dacă nu este bifat, Rezerva 1 și Rezerva 2 vor fi interblocate, adică dacă Rezerva 1 are ieșire, semnalul de ieșire va fi întrerupt dacă Rezerva 2 iese din nou, invers. Ambele semnale nu pot ieși simultan.
(7) Pagina [Limitare definiție] din [Structură]:
Definiția limitei este împărțită în selecția cu un singur braț / dublu braț și selecția semnalului comutatorului de limită.
Un singur braț:În starea Manuală, numai acțiunea brațului principal poate fi instruită, iar butoanele [X2+], [X2-], [Y2+] și [Y2-] sunt nevalide.
Brat dublu:În starea Manuală, acțiunea brațului principal și a brațului asistent poate fi instruită, iar toate butoanele brațului asistent sunt nevalide.
Brațul principal:limită descendentă, limită înapoi, limită înainte.
Asistent braț:limită descendentă, limită înapoi, limită înainte. Dacă brațul asistent este o axă pneumatică, limita este valabilă. Când se deplasează axa pneumatică corespunzătoare, semnalul limită este necesar înainte ca programul să execute pasul următor. În caz contrar, va fi trimisă o alarmă.
Notă: Definiția limitei este valabilă numai pentru axa pneumatică, nu pentru axa servo.
(8) Pagina [Definiția originii] din [Structură]:

Serviciu cu valoare absolută: (Această funcție este nevalidă pentru tipul cu o singură placă)
[Valoare absolută Servo bifată]: metoda homing este tipul valorii absolute.
[Servo Valoare absolută fără bifare] (starea este așa cum se arată în figura de mai sus): Metoda homing este de tip incremental.
După modificarea și salvarea metodei de trimitere, trebuie să ieșiți din pagina curentă, iar noua metodă de trimitere va intra în vigoare.
Secvența de origine activată:După bifare" Origine Sequence Enabled" și salvând-o, axele vor reveni la origine în conformitate cu secvența setată. De exemplu, dacă doriți să reveniți la originea în ordinea X01-Y1-Z, trebuie să setați 1 ca X1, 2 ca Y1, 3 ca Z și 4/5/6/7/8 ca Niciuna; dacă setați 1 ca Niciuna, 2 ca X1, 3 ca Niciuna, 4 ca Y1, 5 ca Z și 6/7/8 ca Niciuna sau alte axe, axele nu pot reveni la origine în mod normal.
Compensarea originii:După bifare" Origin Offset" și salvând-o, funcția de compensare a originii va fi validă. Dacă nu este bifată, funcția nu va fi activată (dacă este bifată, caseta offset de origine din fiecare pagină axă este executabilă și poate introduce valoare; dacă nu este bifată, caseta este dezactivată și nu poate introduce valoarea).
Z Originea Modului exterior:
[Nu este bifat]: X25 este un semnal homing. După revenirea la origine, punctul de pornire se află în modul.
[Bifat]: X24 este semnal de trimitere. După revenirea la origine, punctul de pornire se află în afara modului.
Origine lungă:Dacă este bifată, metoda homing este de origine lungă.
Scurtă origine:Dacă este bifată, metoda homing este o origine scurtă de origine.
Limită de origine:Dacă este bifată, metoda homing este limitarea semnalului homing.
(9) Pagina [Altă definiție] a [Structurii]:

După modificarea parametrilor, faceți clic pe" Salvați" ;, astfel încât parametrii să rămână neschimbați după oprire și repornire
Modul ușii de siguranță:
[Închidere Continuare]: Dacă manipulatorul nu reușește să ridice obiectul, ușa de siguranță va fi deschisă și apoi închisă. În acest moment, manipulatorul va continua să execute programul de mod.
[Închidere Resetare]: Dacă manipulatorul nu reușește să ridice obiectul, ușa de siguranță va fi deschisă și apoi închisă. În acest moment, manipulatorul va executa din nou programul înainte de a deschide matrița. După ce ajunge la punctul de pornire, va aștepta semnalul deschis al matriței următoarei matrițe.
[Închidere oprire]: Dacă manipulatorul nu reușește să ridice obiectul, ușa de siguranță va fi deschisă și apoi închisă. În acest moment, manipulatorul se va opri în poziția curentă și va ieși din starea Auto.
[Închidere Continuare confirmare]: Dacă manipulatorul nu reușește să ridice obiectul, ușa de siguranță va fi deschisă și apoi închisă. Faceți clic pe" Continuați" în fereastra pop-up pentru a continua programul de mod sau faceți clic pe" Cancel" pentru a reveni la poziția de origine pentru a ridica din nou obiectul.
Reglați poziția:Selectați pentru a utiliza sau nu funcția de reglare electronică a poziției. (Modelele existente în general nu utilizează funcția)
Comutator de limitare:
[NU]: Când poziția limită nu este depășită, întrerupătorul de limită este în mod normal oprit; dacă este depășit și comutatorul de limită are semnal de intrare, o alarmă va fi trimisă imediat.
[NC]: Când poziția limită nu este depășită, comutatorul de limită este în mod normal pornit; dacă este depășit și comutatorul de limită nu are intrare de semnal, va fi trimisă imediat o alarmă.
Poze laterale în interiorul mucegaiului:
[Limită]: Limitați poziția descendentă din interiorul matriței la verticală. Poziția laterală în interiorul matriței nu este permisă.
[Fără limită]: Poziția descendentă în interiorul matriței nu este limitată. Poziția laterală în interiorul matriței este permisă.
Timp de siguranță descendent în afara mucegaiului:Dacă este bifat, semnalul de siguranță de coborâre în afara matriței va fi activat și va fi trimisă o alarmă dacă timpul de siguranță este depășit; dacă nu este bifată, funcția este invalidă.
Rigiditatea mișcării:Poate îmbunătăți curba de mișcare planificată. (Această funcție este opțională, iar programul standard nu are funcția)
Activare obligatorie:Când activarea servo este anormală, puteți încerca să utilizați funcția de activare obligatorie.
Întrerupătorul de siguranță axa Z nu în interiorul matriței:
[Nu este bifat]: semnalul X25 este necesar pentru a coborî în zona de siguranță interioară.
[Bifat]: semnalul X25 nu este necesar să coboare în zona de siguranță interioară, iar X25 este utilizat doar ca semnal de reglare.
Timp de filtrare a mucegaiului deschis:Dacă stabilitatea semnalului este slabă, vă rugăm să setați o valoare mai mare.
4.2.6 Reglarea parametrilor servo
Introduceți pagina [Parametri mașină] - [Structură] - [Reglare parametri servo] pentru a seta parametrii servo (pagina de reglare a parametrilor servo este dedicată controlului RTEX și al unității. Tipul cu o singură placă nu are pagina)

Conținutul în caseta roșie este de a vizualiza parametrii servo ai axei corespunzătoare; faceți clic pe" Reîmprospătați" pentru a afișa parametrii servo în caseta corespunzătoare. Pentru a modifica valoarea parametrului, puteți introduce direct valoarea în caseta de text sau puteți seta parametrii servo în caseta albastră 2 din dreapta.
Adresa parametrului:Setați numărul parametrului servo în caseta portocalie 3; iar caseta neagră 4 afișează valoarea curentă a parametrului servo.
Valoarea parametrului:Caseta verde 5 este valoarea țintă a parametrilor servo care urmează să fie setați.
Numele parametrului:Funcția corespunzătoare numărului curent al parametrului servo.
Pasul setării parametrilor:
Apăsați butonul de oprire de urgență (parametrii servo pot fi modificați numai în această stare)
1. Introduceți numărul parametrului servo în caseta portocalie 3.
2. Introduceți valoarea țintă a parametrilor servo în caseta verde 5 după [Valoarea parametrului], apoi faceți clic pe" Trimiteți" buton.
3. Verificați dacă valoarea din caseta 4 este aceeași cu valoarea parametrului țintă. Dacă da, parametrul este setat cu succes; în caz contrar, setarea parametrilor eșuează și trebuie resetată.
4. După setarea cu succes a parametrilor, reporniți servo și controlerul manual, iar noii parametri vor intra în vigoare.
Tabelul parametrilor servo


4.2.7 Timpul mașinii

Puteți seta timpul limită pentru fiecare axă în pagină. Când timpul fiecărei acțiuni de ax depășește această valoare setată și nu există un semnal de intrare corespunzător, va fi trimisă o alarmă. (Valabil numai pentru axa pneumatică)
4.2.8 Setări stivă

Funcția de stivuire a produsului manipulatorului poate fi utilizată pentru a aranja produsele finite pe transportor sau pe cutia de încărcare într-un anumit mod. Sistemul este proiectat cu 7 grupuri de stivuire, cu primele 6 grupuri de stivuire obișnuită și al șaptelea grup de stivuire liberă.
Stivuire regulată:
Faceți clic pe grupul de programe de stivuire (cum ar fi grupul 1) care va fi utilizat, selectați secvența de stivuire a produsului și setați cantitatea de stivuire a produsului și distanța fiecărei axe.
Cantitate:Numărul de articole care trebuie stivuite într-o axă dată.
Distanţă:Distanța a două elemente adiacente într-o axă dată.
Secvenţă: Secvența de stivuire în mai multe axe.
Definiția a patru tipuri de secvențe de stivuire este aceeași. Aici luați secvența XZY ca exemplu, iar restul nu sunt descrise mai departe.
X-Z-Y: Programul de stivuire aranjează mai întâi produsele pe axa X, apoi axa Z și în cele din urmă axa Y.
Redirecţiona:Adică, poziția de stivuire este din ce în ce mai mare. Reverse: Adică poziția de stivuire este din ce în ce mai mică
Asistent braț stivuire:
(1) Programul adoptă implicit stivuirea brațului principal, adică doar stivele brațului principal.
(2) Dacă se bifează stivuitorul brațului asistent, X1 și Y1 și X2 și Y2 se vor stiva simultan, iar secvența de stivuire, direcția, cantitatea și distanța sunt aceleași.
Contor stivă:Sistemul este proiectat cu 9 tipuri de metode de numărare a stivuirii și fiecare grup de stivuire are trei opțiuni.
De exemplu, pentru grupul de stivuire 1, contorul de stivă poate selecta Toate, Produse bune sau Grupul 1. Dacă este selectat un alt contor de stivă, programul poate fi anormal.
Exemplu de stivuire a setărilor programului:

În funcție de setări, manipulatorul aranjează cele trei produse (①②③) pe prima coloană din dreapta de-a lungul direcției axei X + cu o distanță de 50 mm, iar apoi următoarele trei produse (④⑤⑥) pe a doua coloană de la dreapta de-a lungul direcției axei Z cu o distanță de 40 mm și așa mai departe. După aranjarea celor 12 produse, manipulatorul se ridică cu 30 mm de-a lungul direcției axei Y, iar apoi prima poziție începe să repete aranjamentul celui de-al doilea strat de produse. Deoarece produsele sunt aranjate în două straturi, un total de 24 de produse pot fi descărcate în container.
Stivuire gratuită:Se poate seta în această pagină sau în Manual - Instrucțiuni - Meniu principal - Stivă - Grupa 7. Stivuirea gratuită este, de asemenea, împărțită în stivuire gratuită XYZ sau stivuire gratuită XZ.


Stivuire gratuită XYZ:
Număr punct: numărul total de stivuire, interval (3-30).
Axa X: Poziția de stivuire a axei X
Axa Y: poziția de stivuire a axei Y
Axa Z: poziția de stivuire a axei Z
Poziția punctului curent:Numărul de poziții de stivuire. Așa cum se arată în figura de mai sus, dacă este 1, poziția primului punct de stivuire (X, Y, Z) este (110mm, 110mm, 110mm).
A stabilit:Faceți clic pe" Setați" pentru a seta coordonata curentă ca a N-a poziție de stivuire.
A confirma:După modificarea poziției de stivuire, faceți clic pe" Ok" în caz contrar, modificarea eșuează.
Asistent braț stivuire:
(1) Programul adoptă implicit stivuirea brațului principal, adică doar stivele brațului principal.
(2) Dacă este bifat stivuitorul brațului asistent, X1 și Y1 și X2 și Y2 se vor stiva simultan, iar cantitatea și poziția stivuirii sunt aceleași
Stivuire gratuită XZ:
Axele ZX sunt stivuitoare libere, iar setarea este aceeași cu stivuirea gratuită; Axa Y este stivuirea regulată, iar setarea este aceeași cu stivuirea obișnuită.
Intrați în modul de instrucțiuni și faceți clic pe" Stack" pentru a intra în următoarea pagină:
Setarea stivei și instrucțiunile stivei nu sunt în ordine specială. Pentru instrucțiuni de stivuire, vă rugăm să consultați secțiunea 3.3.3, care nu va fi descrisă în continuare aici.

Selectați caseta din stânga programului de stivuire pentru a fi introdus. De exemplu, selectați primul grup de programe de stivuire, apoi faceți clic pe" Insert" butonul pentru a insera programele înainte de etapa programului pentru a începe stivuirea. În timpul funcționării automate, manipulatorul va stivui și descărca produse conform acestui program de stivuire. Dacă utilizați axa Y pentru stivuire, asigurați-vă că introduceți programul de stivuire cu un pas înainte de acțiunea descendentă a axei Y.
Fiecare program automat poate introduce 7 grupe de programe de stivuire, care pot fi inserate în 7 poziții diferite pentru stivuirea și descărcarea produselor. Când utilizați cele 7 grupe de programe de stivuire, punctul de pornire ar trebui să fie toate 0.
Important: Axa Y este selectată în proiectarea sistemului ca capăt între stive. Programul de stivuire trebuie introdus înainte de acțiunea axei Y. Dacă există mai multe stive, este necesar să introduceți axa Y între stive pentru a le împărți.
Pentru mai multe exemple de stivuire la fața locului, vă rugăm să urmați contul nostru oficial.
4.2.9 Setări de sistem
[Setări sistem] include 5 pagini, adică" Setări sistem" ;," Gestionare permisiuni" ;," Setări administrator" ;, [GG ] quot; Backup / Restore" și" Ghost" ;.
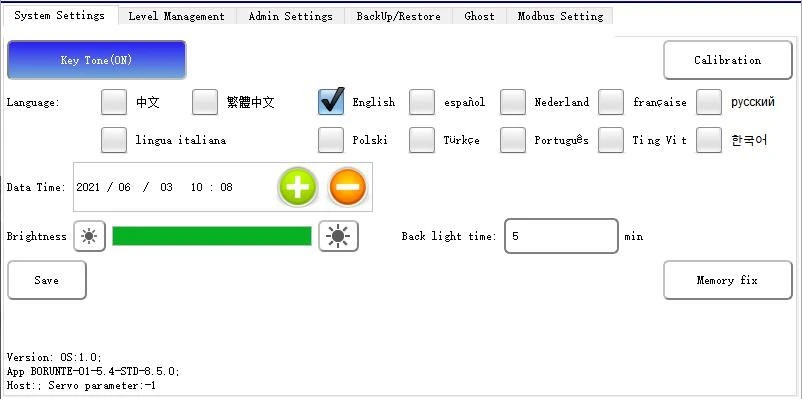
(1) Pagina de setare a sistemului, așa cum se arată în figura de mai jos:
Sfaturi: Dacă arhiva nu poate crea, copia sau șterge un program, vă rugăm să faceți clic pe" Storage Repair" , iar sistemul va reporni automat funcția de reparație a stocării.
Nota muzicala:Comutați pentru a activa / dezactiva tonul de tastă.
Limba: Sistemul este proiectat cu 12 limbi pe care clientul le poate selecta. Limba implicită este chineza.
Data:Data și ora afișate de sistem. Selectați data și ora, apăsați tastele + / - pentru ao modifica și apoi faceți clic pe" Salvați" ;. După aproximativ 2 minute, acesta va fi actualizat la noua oră.
Timp de iluminare din spate: După ora stabilită, ecranul se va schimba de la luminos la întunecat, iar" Advance Admin" permisiunea va deveni" Administrator" permisiune.
Luminozitatea ecranului:Reglați luminozitatea afișajului, faceți clic pe pentru a întuneca ecranul și faceți clic pe
 pentru a lumina ecranul.
Versiune nr .:Afișați versiunea sistemului de control manual și a gazdei.
Calibrare:Când cursorul ecranului nu este corect, acesta poate fi calibrat.
Important: Dacă cursorul se abate și nu poate intra pe această pagină, puteți utiliza secvența de taste pentru a calibra ecranul.
1. După repornirea completă a sistemului, rotiți comutatorul cu trei stări pe Stop.
2. Apăsați F5 F1 F4 F1 F3 F1 F2 F5, iar sistemul va reporni automat pentru a intra pe pagina ecranului de calibrare.
Reparare depozitare:După apăsarea butonului, sistemul va reporni automat pentru a restabili spațiul de stocare. (Aplicabil situațiilor în care nu se poate crea un nou număr de matriță)
(2) Pagina de gestionare a permiselor. Așa cum se arată în figura de mai jos:

Permisiune:Includeți administrator și administrator avansat. Administratorul poate modifica parametrii de bază, dar nu poate instrui programul, modifica parametrii mașinii sau intra în pagina de întreținere. Cu toate acestea, administratorul anticipat poate modifica toți parametrii.
Parolă veche / nouă:Introduceți parola veche și apoi parola nouă și apăsați pe" Modificați" tasta pentru a schimba parola. (Pentru a modifica parola de administrator, puteți introduce direct noua parolă dacă aveți permisiunea administratorului în avans)
(3) Pagina de administrare avansată, așa cum se arată în figura de mai jos:

Verifica:Introduceți szhc2a în caseta de text după" Verificați" , apoi faceți clic pe buton și butonul [Funcție extinde] / [Ghid rapid] și [Funcție de înregistrare] se vor schimba de la gri la negru.
Funcția Extinde:Dacă este bifat, meniul principal din pagina [Editare] are 12 subpagini în starea Manuală; dacă nu este bifat, [Condiții] și [Acțiune secvență] din meniul principal vor fi ascunse și nu pot fi utilizate.
Pentru a înregistra un administrator, vă rugăm să contactați tehnicianul Huacheng.
(4) Pagina Backup / Restore. Așa cum se arată în figura de mai jos:

Puteți utiliza un disc flash USB pentru a face backup și restaura" Machine Parameters" ;," System Parameters" și" Toți parametrii" în această pagină.
După restabilirea parametrilor, controlerul manual va reporni automat.
(5) Funcția fantomă, așa cum se arată în figura de mai jos:

Creați: introduceți numele în casetă roșie, faceți clic pe" Creați" butonul, iar sistemul va face backup tuturor parametrilor (inclusiv programul de control manual) din controlerul manual pe discul flash USB(discul flash USB trebuie introdus în avans).
Scanare:Scanați toate fișierele GHOST copiate (trebuie să introduceți un disc flash USB), în caseta albastră se va afișa fișierul de rezervă.
Sarcină:Selectați un fișier, faceți clic pe" Încărcați" și o fereastră de prompt va apărea după restaurare; faceți clic pe" OK" în cutie și controlerul manual va reporni, iar programul de control manual curent va fi restabilit la programul din fișierul Ghost de rezervă (să presupunem că programul de control manual actual este 6.6.6, actualizați-l la 6.7.2 după backupul Ghost fișierul Ghost, apoi încărcați fișierul Ghost. După repornirea sistemului, programul de control manual este 6.6.6).
4.2.10 Întreținere și îngrijire
(1) Pagina de întreținere, așa cum se arată în figura de mai jos:

Descrierea upgrade-ului:Copiați programul de actualizare pe discul flash USB, introduceți discul flash USB după ce ați pornit controlerul manual, conectați-vă ca administrator în avans și rotiți comutatorul pe Stop pentru a introduce" Întreținere" funcţie; faceți clic pe" Scan Update Package" ;; după afișarea numărului versiunii, selectați versiunea; și apoi faceți clic pe" Start Update" ;. Sistemul va reporni automat și apoi va scoate discul USB flash.
Actualizați descrierea paginii de început și a paginii de așteptare:
1. Creați un nou HCUpdate_pic în directorul rădăcină al discului flash USB și copiați imaginea care trebuie utilizată ca pagină de pornire în acest folder; (Notă: imaginea de pe pagina de pornire trebuie să fie de 800 * 600, iar imaginea de pe pagina de așteptare trebuie să fie de 800 * 400, în format png)
2. Introduceți discul flash USB în controlerul manual;
3. Faceți clic pe" Actualizați imaginea" și va apărea o fereastră de actualizare a imaginii; și apoi faceți clic pe" Scanare imagine" ;;
4. Selectați imaginea care trebuie utilizată în modul de așteptare, faceți clic pentru a o selecta ca pagină de așteptare și promptul" Setarea reușită, va avea efect după repornire" va apărea; selectați imaginea pe pagina de pornire, faceți clic pe" Selectați ca pagină de start" ;, și promptul" Setarea reușită, va avea efect după repornire" va apărea; apoi ieșiți și reporniți sistemul.
Resetare din fabrică:Această funcție este o funcție non-standard.
(2) Pagina de îngrijire, așa cum se arată în figura de mai jos:
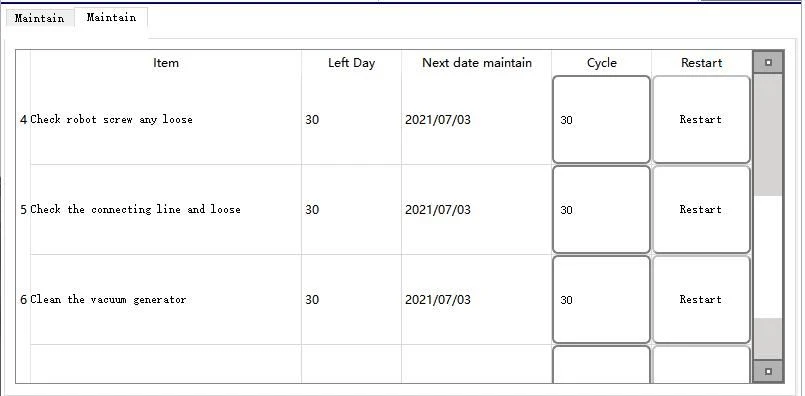
Puteți seta perioada de îngrijire în această pagină, care se calculează pe zile calendaristice. Dacă se atinge perioada de îngrijire a unui anumit articol, sistemul va solicita. După finalizarea îngrijirii, trebuie să faceți clic pe" Recalculați" pentru reprogramare.
Capitolul 5 Stare automată
5.1 Monitorizarea datelor de rulare automată
Rotiți comutatorul de selectare a stării pe Auto, iar manipulatorul va intra în starea de așteptare automată; apăsați din nou butonul Start și manipulatorul va începe funcționarea automată. Datele de funcționare ale manipulatorului pot fi monitorizate în starea de funcționare automată. Pagina Auto Run este afișată după cum urmează:

Ciclul de turnare:Înregistrați automat ciclul de turnare al mașinii de turnat prin injecție în ultimul ciclu.
Timp de culegere:În timpul funcționării automate, începeți sincronizarea atunci când există semnalul deschis al matriței până când se execută etapa de închidere a matriței ON, adică timpul dintre OFF și ON al semnalului de matriță închisă.
Setare ieșire:Setați în prezent numărul țintă de produse.
Cantitate bună de produs:Cantitatea de produse calificate luate de manipulator. (Dacă nu există un semnal defect al produsului înainte de deschiderea matriței, produsul este considerat bun)
Cantitatea stivei:Numărul de produse pe care manipulatorul le-a stivuit atunci când se utilizează un teanc.
5.2 Modificarea parametrilor în Auto Run
În starea Auto Run, puteți modifica timpul de acțiune, viteza și poziția axei electrice în program automat în funcție de condițiile actuale de funcționare. Pentru a facilita modificarea parametrilor, puteți face clic pe" Not Follow" pentru a opri mișcarea barei de indicații care rulează programul.
Faceți clic pe rândul acțiunii pentru a modifica parametrul, selectați-l și apoi faceți clic pe" Editați" pentru a deschide următoarea casetă de dialog:
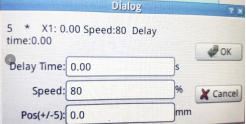
În această casetă de dialog, puteți modifica timpul de întârziere al acțiunii, viteza și poziția axei electrice, apoi faceți clic pe [OK] după modificarea parametrilor. Parametrii vor fi acceptați online și vor rula în funcție de parametrii modificați din următorul ciclu. Pentru a anula această acțiune, puteți face clic pe [Anulare].
Pentru a vă asigura că modificarea poziției axei electrice nu va deteriora manipulatorul, mașina de turnare prin injecție și matrița, fiecare modificare poate fi doar în limita a ± 5 mm.
Faceți clic pe" Interzicere control viteză" butonul pentru al schimba în" Control viteză permis" ;. Puteți apăsa tastele săgeată sus și jos din colțul din stânga jos al panoului pentru a regla viteza globală, care poate crește sau reduce viteza fiecărei axe electrice în ansamblu.
5.3 Rularea într-un singur pas
Rotiți comutatorul de selectare a stării pe Auto, faceți clic pe" Single" și apoi" OK" pentru a intra în modul de rulare cu un singur pas. În acest mod, puteți face clic pe" Single" pentru a executa un pas de acțiune automată și așa mai departe. Programul automat executat este programul automat instruit în prezent.
Modul cu un singur pas poate fi utilizat pentru a verifica pas cu pas dacă programul care este instruit este corect.
5.4 Cicl unic
În starea Auto, motorul este în" Single Cycle" ;, apăsați" Start" apăsați din nou butonul pentru a intra în modul de rulare cu un singur ciclu. Rularea automată se va încheia după ce rulați un mod.
5.5 Reglarea vitezei în timpul rulării automate
În starea Auto Run, faceți clic pe" Speed Control Interdit" pentru a o schimba în" Speed Control Allowed" ;, selectați butoanele de viteză sus / jos de pe panou pentru a crește sau a reduce viteza globală în starea Auto. Viteza globală poate fi ajustată la maximum 200.
Capitolul 6 Monitorizarea și istoricul alarmelor
6.1 Monitorizare
Faceți clic pe" Monitorizați" butonul din partea de jos a ecranului pentru a intra pe pagina de monitorizare a semnalului I / O. Pagina este împărțită în semnal I / O manipulator, semnal I / O al mașinii de turnat prin injecție și parametri servo (nu se aplică tipului cu o singură placă). Starea I / O este afișată după cum urmează:


Puteți monitoriza abaterea instrucțiunii de poziție, viteza și rata de încărcare a fiecărei axe în această pagină.
Pagina parametrilor servo RTEX

6.2 Istoria alarmelor
Faceți clic pe" Alarmă" butonul din partea de jos a ecranului pentru a accesa pagina istoricului alarmelor. Așa cum se arată în figura de mai jos:

Când apare o alarmă, faceți clic pe" Help" în bara de alarmă și va apărea o casetă de solicitare cu informații detaliate și soluții pentru alarmă. Așa cum se arată în figura de mai jos:
Sistemul de control poate înregistra cele mai recente 200 de înregistrări de alarmă, ceea ce este convenabil pentru utilizatori să găsească informații istorice de alarmă ale manipulatorului.
6.3 Istoricul modificărilor
Faceți clic pe" Istoricul modificărilor" butonul din partea de jos a ecranului pentru a accesa pagina jurnalului de modificare. Așa cum se arată în figura de mai jos:

Sistemul de control poate înregistra cele mai recente 200 de înregistrări de modificare, ceea ce este convenabil pentru utilizatori să găsească informații istorice de modificare ale manipulatorului.
6.4 Alarme și soluții
1. Alarmă funcțională și soluție


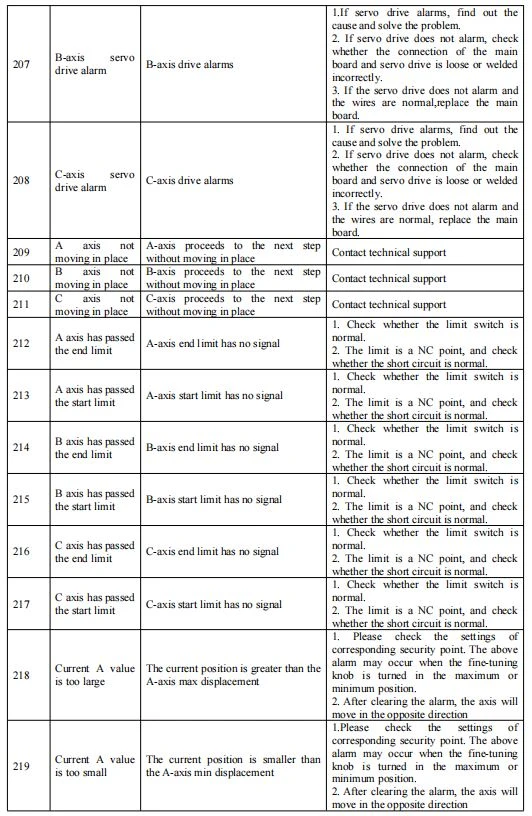


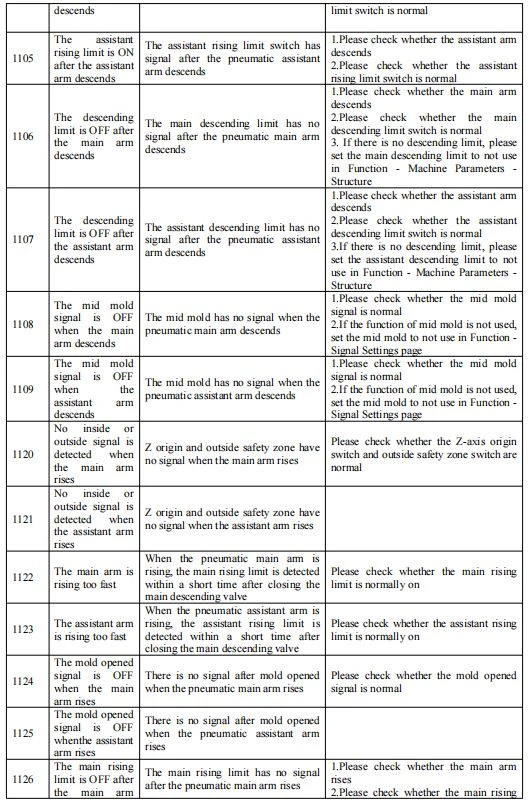





2 Serv Alarmă servo ECS5 / ECS3 / QCS3G
Regulile de numerotare ale servo-alarmelor de tip drive sunt: Primele două XX indică numărul axei, cu intervalul 27-38, în care 27 este servo-alarma servo-placa 1, 28 este servo-alarma servo-placa 2, 29 este alarma servo a plăcii servo 3, 30 este alarma servo a plăcii servo 4, 31 este alarma servo axa X, 32 este alarma servo axa Y, 33 este alarma servo axa Z, 34 este servo alarma axei X2, 35 este alarma servo axa Y2, 36 este alarma servo axa A, 37 este alarma servo axa B și 38 este servo alarma axei C; iar ultimele două cifre sunt de tip servo-alarmă. Dacă cele două cifre sunt aceleași, înseamnă că tipul de alarmă este același. Axa O este o referință generală aici, nu înseamnă o anumită axă și este determinată în funcție de numărul axei.



3 、 Alarma servo XS5R
Regulile de numerotare ale servo-alarmelor de tip RTEX sunt: Primele două XX indică numărul axei, cu intervalul 16-23, în care 16 este servo-alarma axei X, 17 este servo-alarma axei Y, 18 este servo alarma axa Z, 19 este alarma servo axa X2, 20 este alarma servo axa Y2, 21 este alarma servo axa A, 22 este alarma servo axa B și 23 este alarma servo a C axă; iar ultimele două cifre sunt de tip servo-alarmă. Dacă cele două cifre sunt aceleași, înseamnă că tipul de alarmă este același. Axa O este o referință generală aici, nu înseamnă o anumită axă și este determinată în funcție de numărul axei.




Definiție Ppendix IO
I. IO Definiția mașinii de turnare prin injecție cu cinci axe (XYZX2Y2 sunt servo-axe, iar ABC sunt axe pneumatice)


Capitolul 7 conexiune prin cablu
7.1 Instrucțiuni în cabinetul de integrare a acționării și controlului
7.1.1 QC-S5E Instrucțiuni exterioare de integrare a acționării și controlului


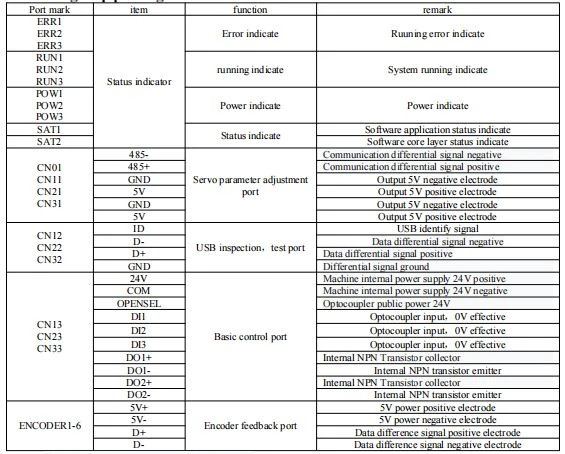
7.1.5 Descrierea portului caracteristicilor electrice


7.1.7 Definirea semnalului portului de control IMM
vă rugăm să luați ca referință conexiunea 7.2IMM și brațul robotului


7.1.8 Definirea cablului de putere al motorului


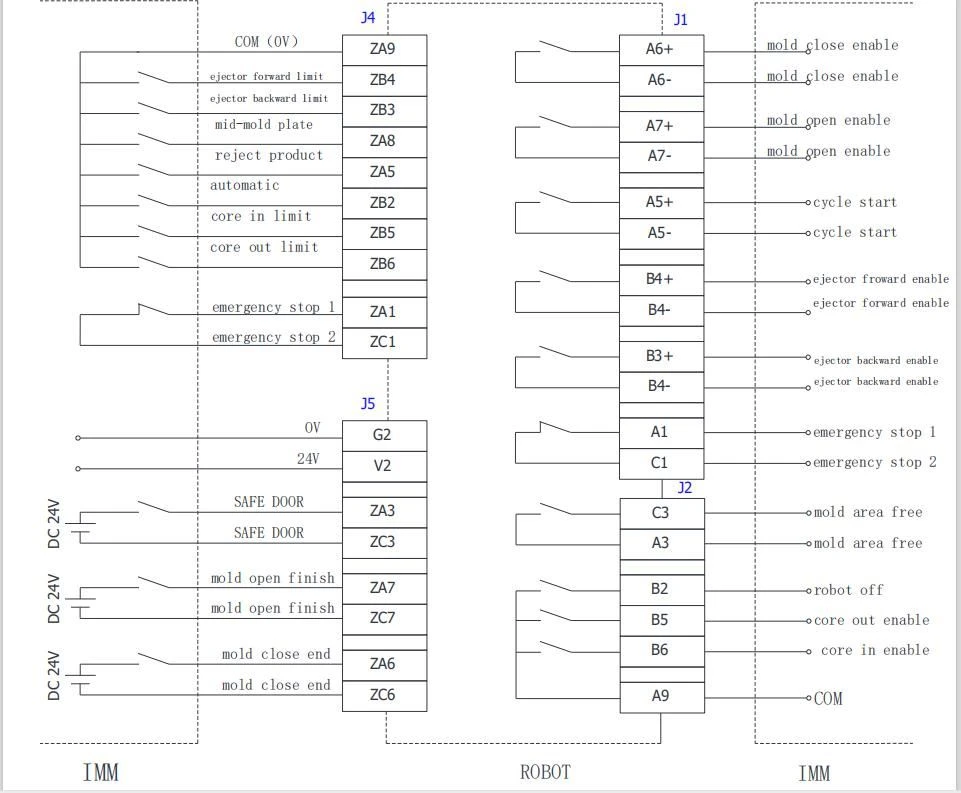
7.3 Cablarea accesoriilor periferice
7.3.1 Conexiunea analogică a plăcii de intrare și ieșire


7.3.3 Dimensiunile instalării și conexiunea sursei de alimentare cu comutare duală
Notă: Sursa de alimentare dublă este conectată separat la sursa de alimentare logică și IO a sistemului, iar sursa de alimentare independentă este conectată la frâna de reținere.
7.3.4 Schema schemei bobinei de conectare servo IO


7.3.6 Linia de alimentare (UVW) Și dimensiunea firului codificatorului
Dimensiunea liniei codificatorului peste 750W
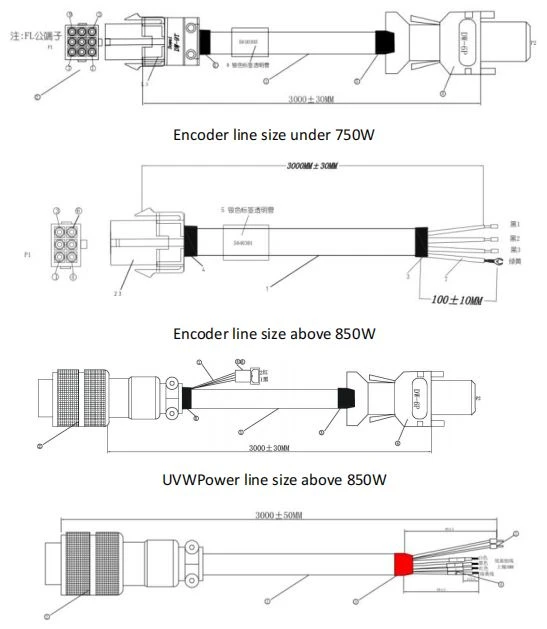
Dimensiunea firului (accesoriu opțional)
Firul are lungimi diferite, vă rugăm să consultați vânzările dacă aveți nevoie de alte specificații.
Lungimea prezentată în această secțiune este lungimea cablării standard.
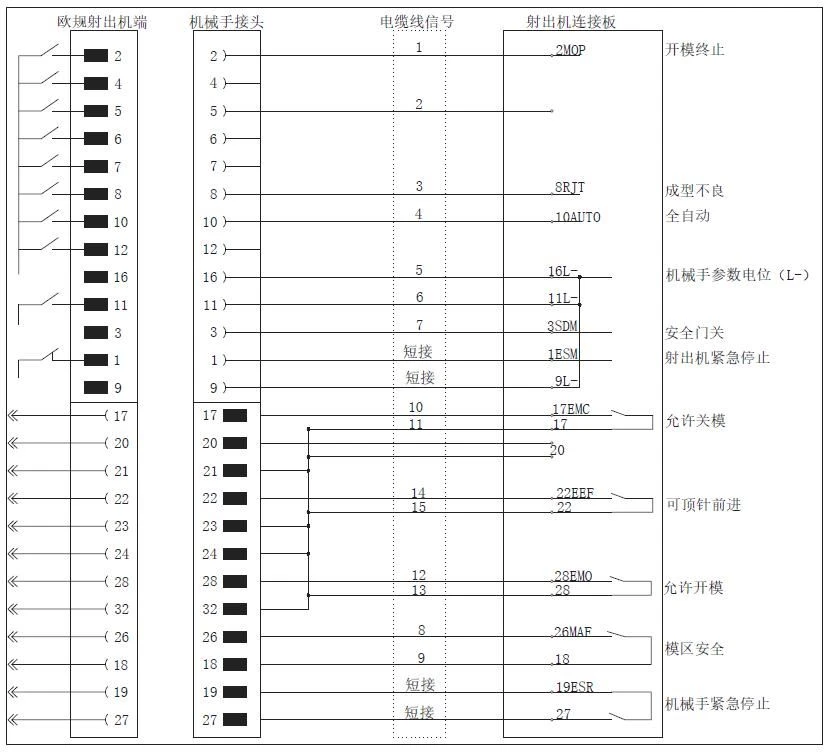
Instrucțiuni de resetare pentru semnalul mașinii de injecție
Dacă manipulatorul nu este utilizat, semnalul ejectorului poate fi resetat în următoarele două moduri:
1Când manipulatorul nu pornește alimentarea, puteți seta" manipulatorul nu este utilizat" sub funcția de sistem.
2. Semnalul mașinii de injecție nu va fi controlat de robot. Dacă doriți să-l utilizați, vă rugăm să apăsați pe" Reset" buton.
3. Scoateți conectorul metalic conectat la mașina de injecție și conectați-l cu" resetați conectorul" atașat la întâmplare. Schema de circuit a conectorului" resetare conector" este după cum urmează.
4. Dacă manipulatorul nu este utilizat, mașina trebuie mutată într-o poziție sigură în exterior.
5. Sursa de aer trebuie îndepărtată dacă manipulatorul nu este utilizat.
Îmbinarea jumper europeană sau îmbinarea rotundă din metal

Capitolul 9 Cablarea Euro-hartă
1 Schema de conectare a hărții Euro 67
Cablare cu 40 nuclee standard european 67 cablare definiție conector
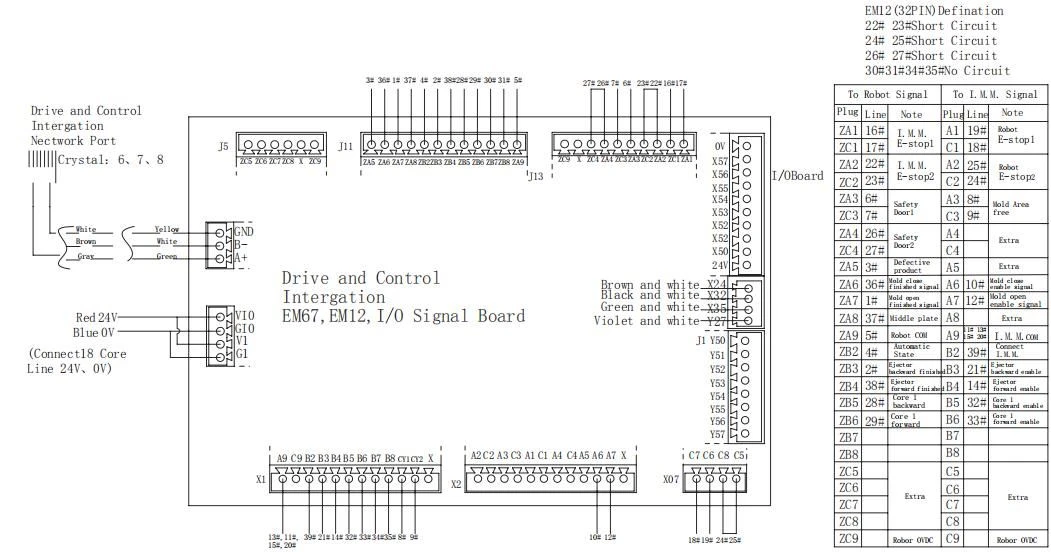

2. Schema de cablare pentru Euro map 12
Cablare cu definiție a conectorului standard 12 europene cu 12 fire


NOTĂ:
După înlocuirea motorului, vă rugăm să verificați cu atenție: Parametrul nr. 2 din parametrii mașinii-structură-parametru servo este codul corespunzător al motorului, consultați codul motorului marcat pe placa de identificare a motorului (40G30JOAD: 1302, 75G30J2HE: 1413, 40G30JOHE : 1321, 75G30JOHE: 1413). Dacă există alte tipuri de motoare, vă rugăm să consultați serviciul nostru pentru clienți.
Notă privind parametrii de depanare:
Tabelul de parametri de mai sus este un parametru calibrat, doar pentru referință, dacă există o excepție, poate fi reglat fin:
1. Dacă există zgomot curent (bâzâit), parametrul 21 poate fi ajustat cu 10 de fiecare dată, iar parametrul 22 poate fi ajustat cu 3 de fiecare dată;
2. Dacă există vibrații (reveniți la origine sau când parcați), puteți crește parametrul nr. 21 cu 10, parametrul nr. 22 sare cu 3 sau parametrul nr. 41 până la 200.
3. Dacă abaterea este raportată frecvent, pe lângă creșterea corespunzătoare a toleranței, parametrul nr. 23 poate fi, de asemenea, mărit în mod corespunzător în funcție de situația reală, iar efectul este testat după adăugarea 1 de fiecare dată.
Dacă parametrii de mai sus nu sunt reglați bine, vă rugăm să consultați serviciul nostru de asistență pentru clienți. Rețineți că, în modul de așteptare, dacă un anumit motor este anormal, vă rugăm să verificați dacă parametrii corespunzători sunt corecți, altfel motorul poate fi anormal sau modulul driverului poate fi anormal etc., puteți face aceeași verificare a testului încrucișat al motorului de putere.